* 주문건 중 일부 예약 상품이 포함되어 있을 경우, 모든 상품이 준비된 후 일괄 배송됩니다.
예약 상품만 따로 배송을 원하시는 경우 주문을 따로 해주시기 바랍니다.
* 네이버페이 주문시 예약발송 처리되며 상품 수령 후 구매확정 하시면 됩니다.
* 상품별로 입고 시기가 다르므로 배송 일정에 대해서는 고객센터로 문의주시기 바랍니다.
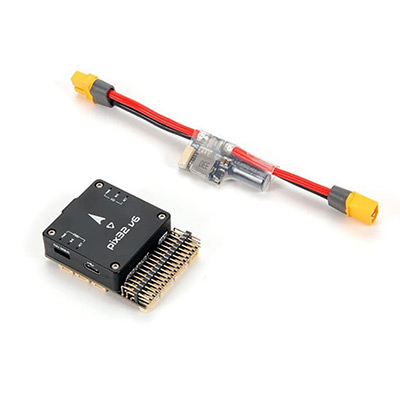
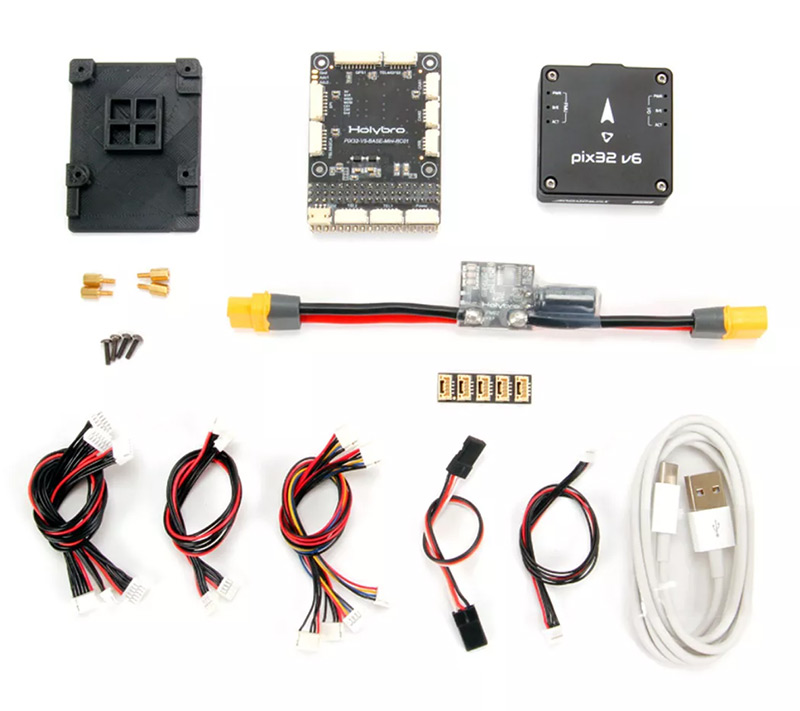
Pix32 v6은 pix32 v5 비행 컨트롤러의 최신 업데이트입니다. Pixhawk 6C의 변형입니다. 100핀 커넥터로 연결된 별도의 비행 컨트롤러와 캐리어 보드로 구성됩니다. 고출력, 유연하고 사용자 정의 가능한 비행 제어 시스템이 필요한 조종사를 위해 설계되었습니다.
Pix32 v6 내부에서 Bosch? & InvenSense?의 센서 기술과 결합된 STMicroelectronics? 기반 STM32H743을 찾을 수 있으며, 학문 및 상업용 애플리케이션 모두에 적합한 자율 차량 제어를 위한 유연성과 안정성을 제공합니다.
Pix32 v6의 H7 마이크로컨트롤러에는 최대 480MHz로 실행되는 Arm? Cortex?-M7 코어, 2MB 플래시 메모리 및 1MB RAM이 있습니다. 업데이트된 처리 능력 덕분에 개발자는 개발 작업을 보다 생산적이고 효율적으로 수행할 수 있으므로 복잡한 알고리즘과 모델을 사용할 수 있습니다. 여기에는 IMU 중복성을 가지면서 비용 효율적으로 설계된 고성능, 저잡음 IMU가 내장되어 있습니다. 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 진동 차단 시스템으로 차량이 전반적인 비행 성능을 향상시킬 수 있습니다.
이 비행 컨트롤러는 맞춤형 베이스보드를 사용할 수 있는 저렴하고 모듈식 비행 컨트롤러를 찾는 사람들에게 적합합니다. pix32 v6 베이스 보드 회로도를 공개했습니다 ., 맞춤형 캐리어 보드를 직접 만들거나 저희가 도와드릴 수 있습니다. 맞춤형 베이스보드를 사용하면 물리적 크기, 핀 배치 및 배전 요구 사항이 차량과 완벽하게 일치하여 필요한 모든 연결이 있고 필요하지 않은 많은 비용과 커넥터가 없는지 확인할 수 있습니다.
주요 디자인 포인트
더 많은 컴퓨팅 파워와 RAM을 갖춘 고성능 STM32H743 프로세서
로우 프로파일 폼 팩터를 사용한 새로운 비용 효율적인 디자인
고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 새로 설계된 통합 진동 절연 시스템
IMU는 온보드 가열 저항기에 의해 온도가 제어되어 IMU의 최적 작동 온도를 허용합니다.