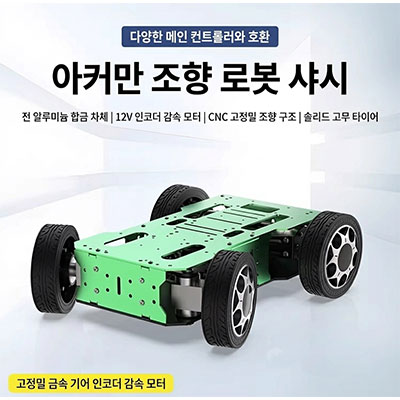
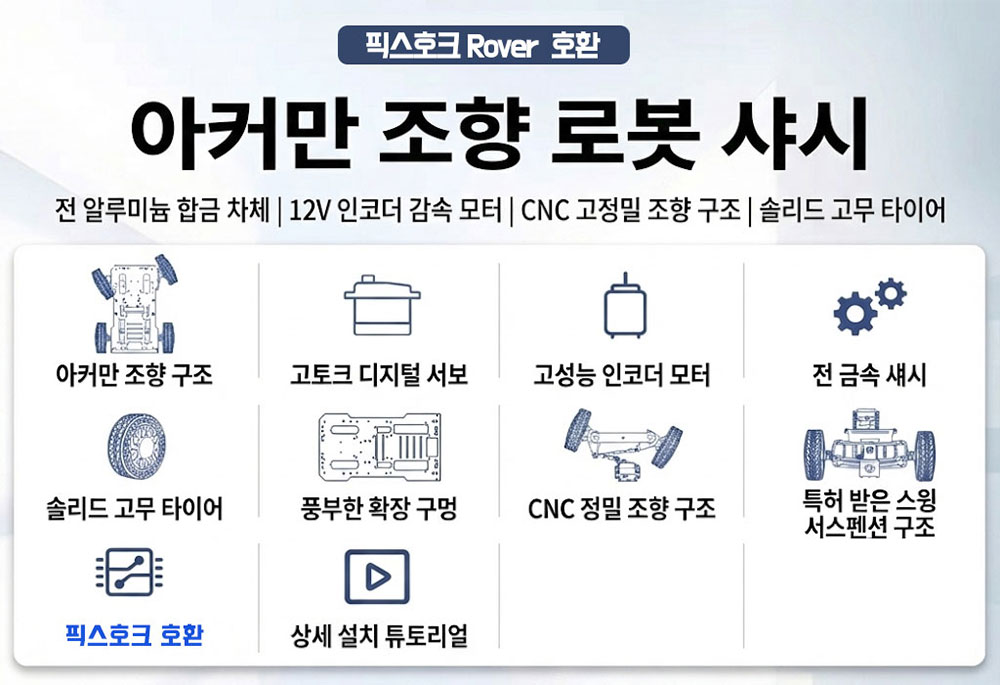
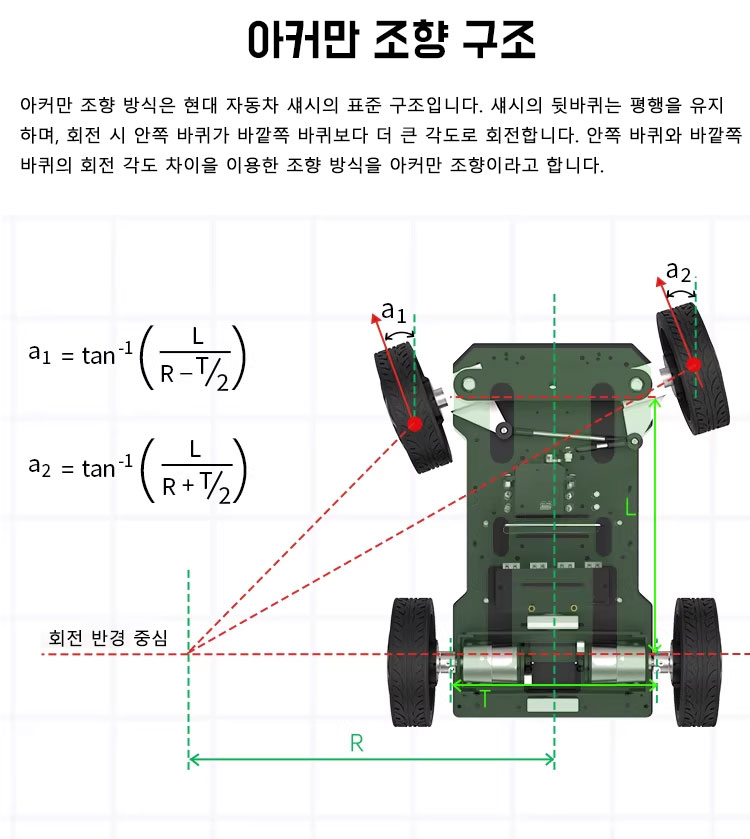
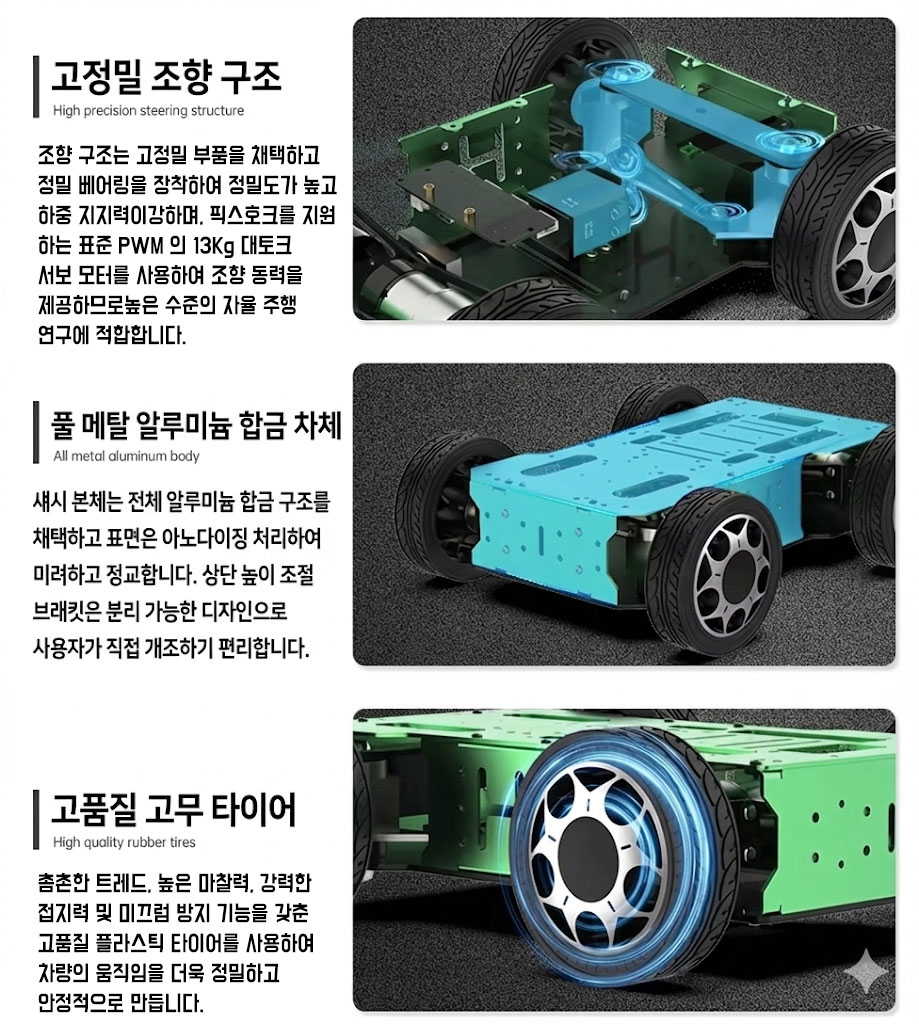
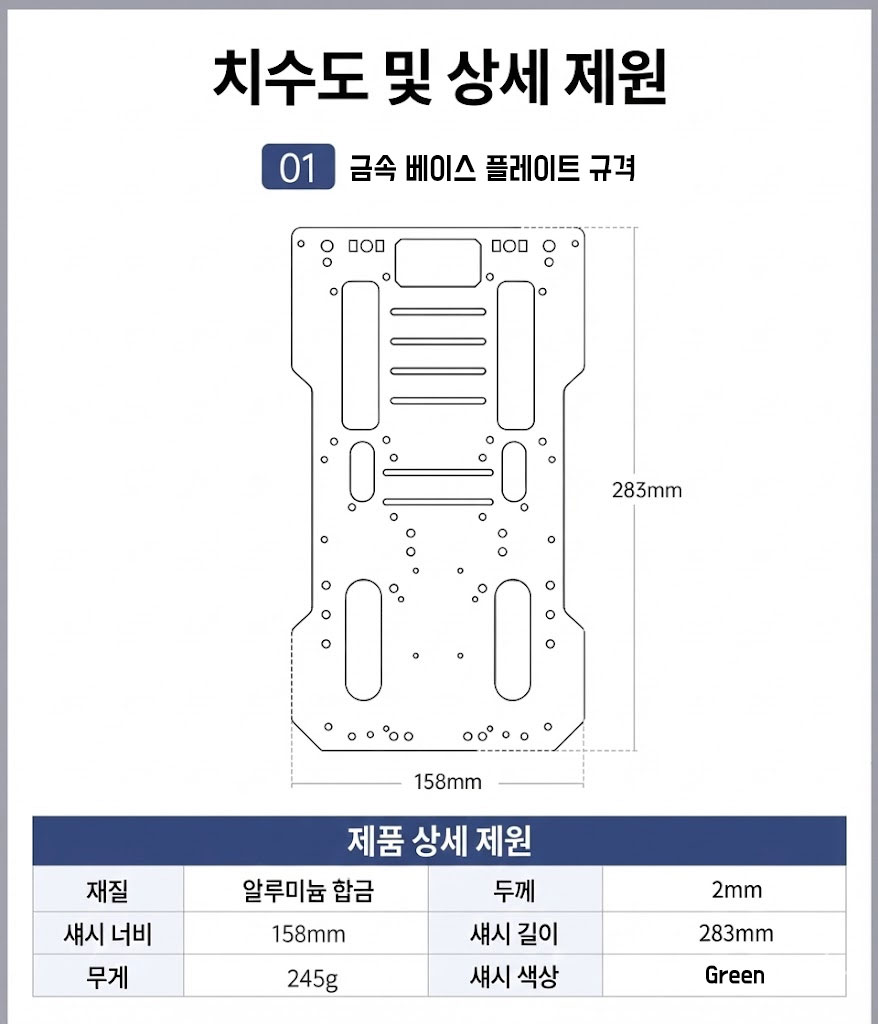
아커만 조향 섀시는 신에너지 자동차 시장에서 널리 사용되는 표준 구조이며 자율 주행 분야에서도 인기 있는 선택입니다.
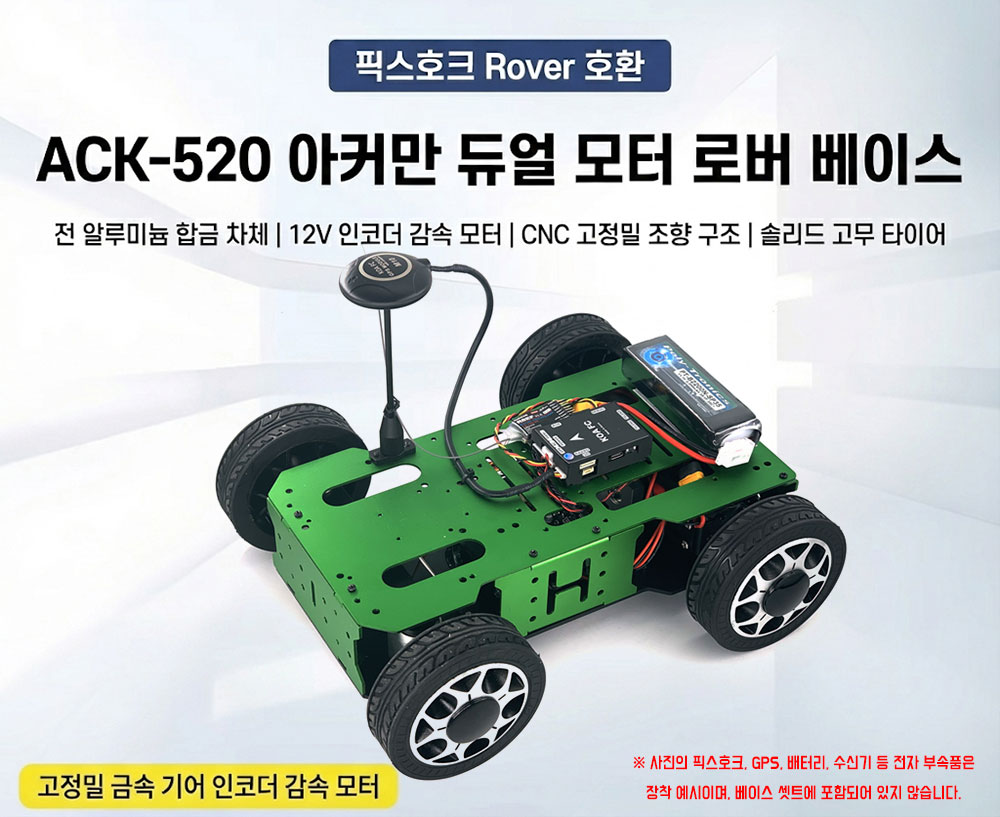
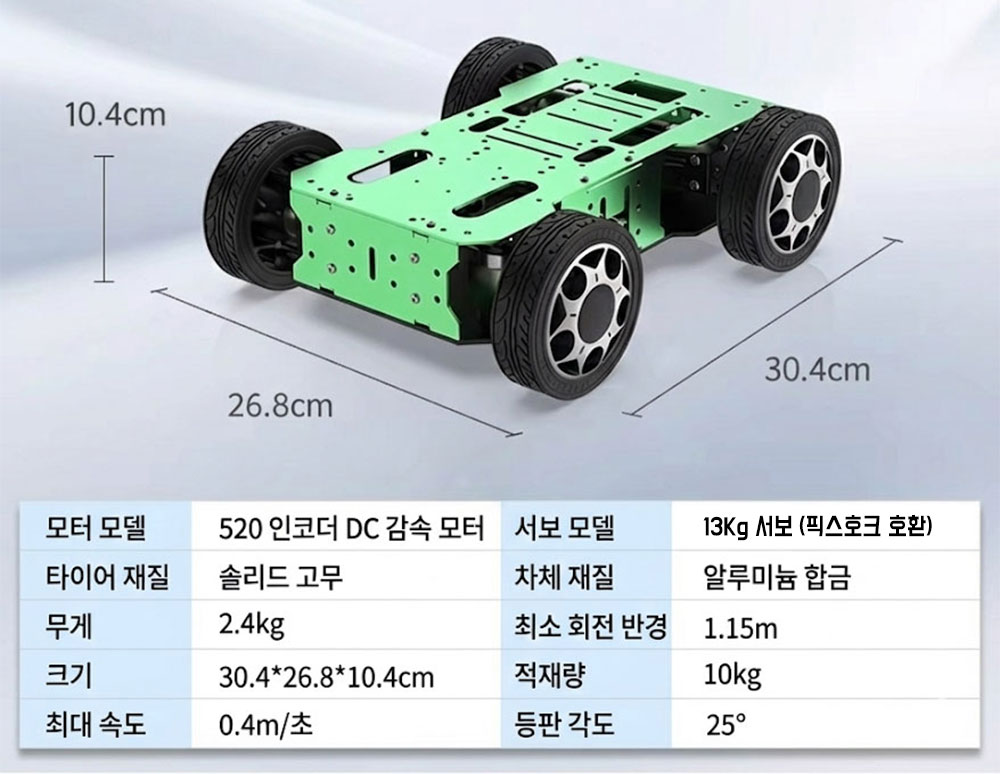
이 아커만 자동차 섀시는 교육용으로 개발된 무인 자동차 섀시입니다.
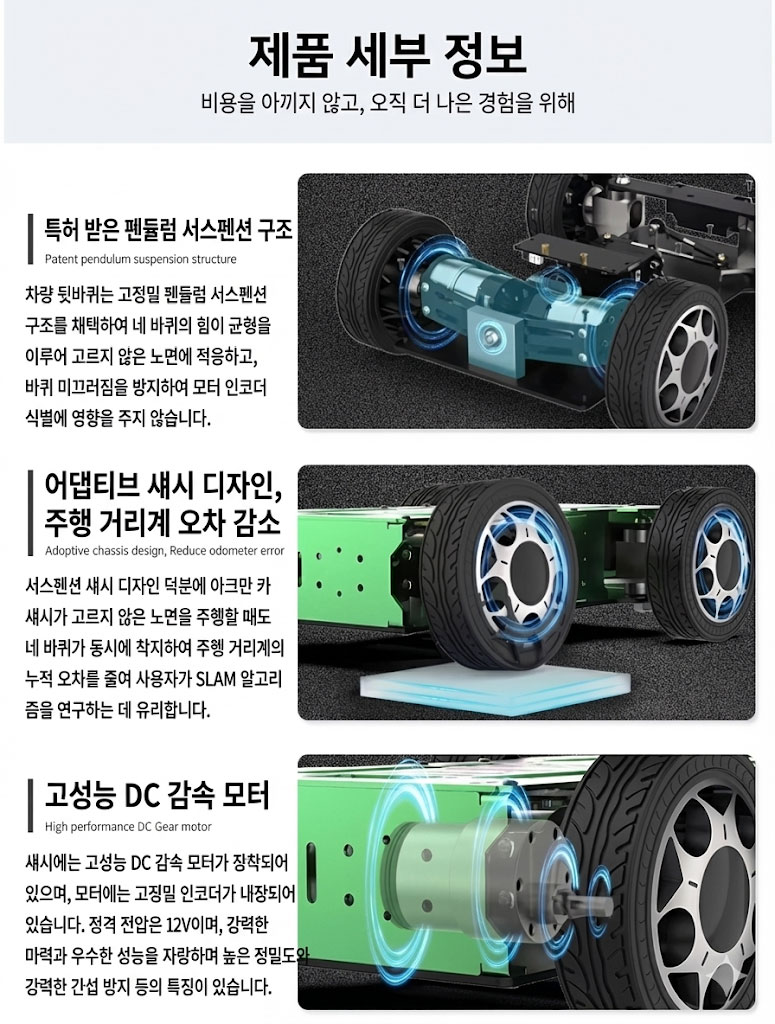
전륜에는 아커만 조향 구조를, 후륜에는 전자식 차동 장치를 적용하여 사용자가 아커만 조향 구조 로봇을 학습하고 검증할 수 있도록 설계되었습니다.
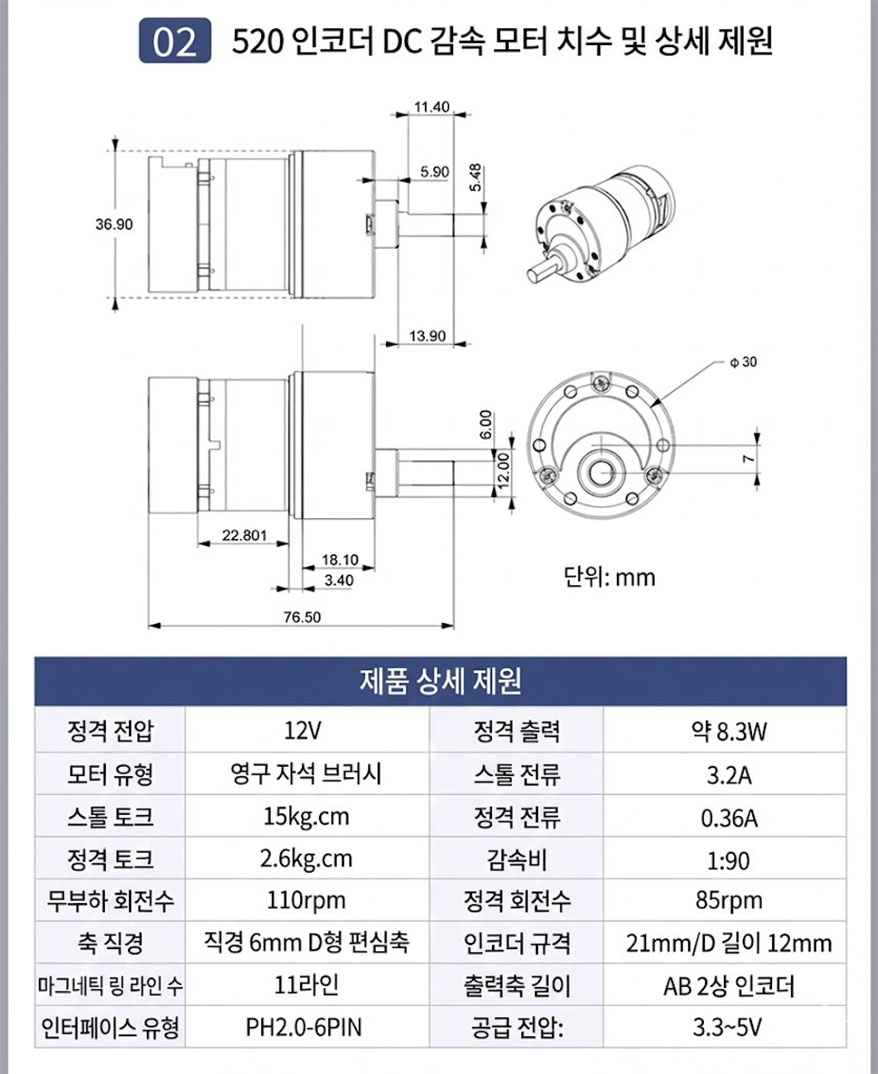
섀시에는 고성능 DC 감속 모터가 장착되어 있으며, 이 모터는 고정밀 엔코더, 정격 전압 12V, 강력한 마력, 뛰어난 성능, 높은 정밀도, 강력한 간섭 방지 기능 등의 특징을 갖추고 있습니다.
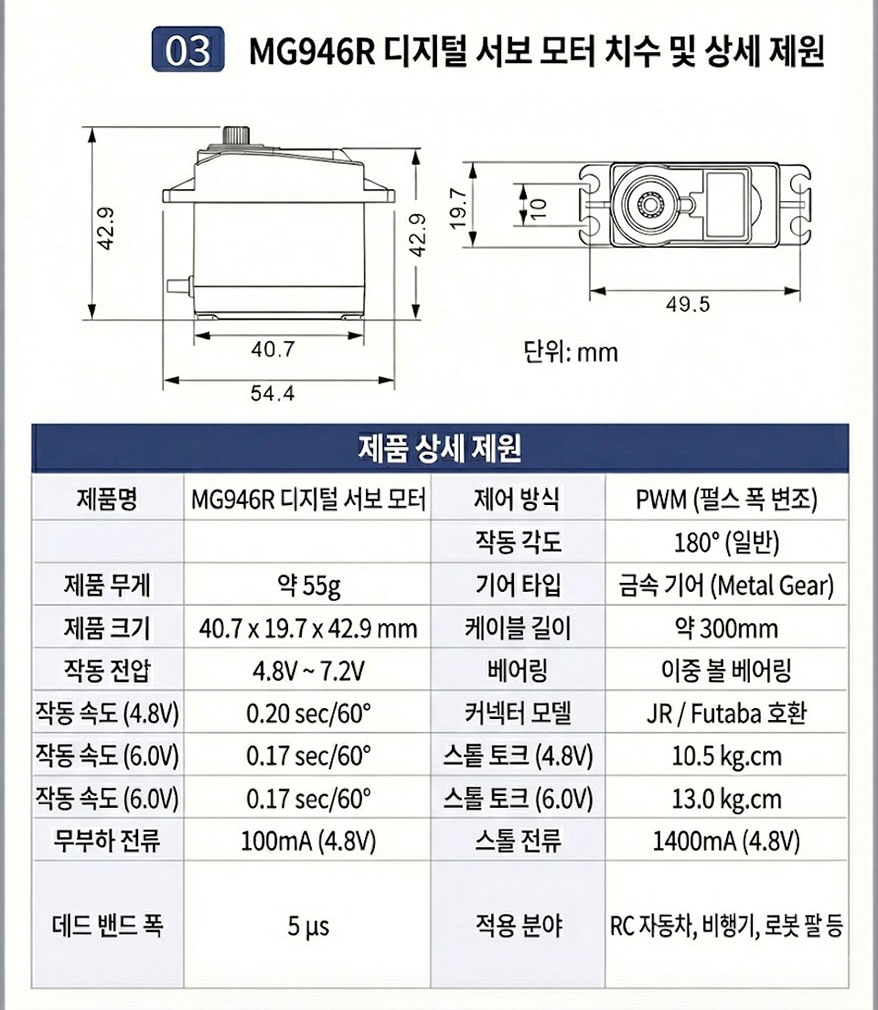
조향 구조는 고정밀 부품을 채택하고 정밀 베어링을 장착하여 높은 정밀도와 강력한 하중 지지력을 제공하며, 13kg의 고토크 디지털 조향 장치를 탑재하여 자율 주행 연구의 높은 요구 사항에 적합한 조향력을 제공합니다.
- 본 제품은 조립된 상태로 배송되므로 조립하실 필요가 없습니다.
- 조향 서보와 모터 2개가 장착되어 있습니다. 모터 드라이버는 포함되어 있지 않습니다.
MDD10A 의 모터 출력은 바깥쪽이 + 가 되게 해서 모터 방향 통일.
모터 작동 방법 1 - 전기 덜 먹는 방법. 릴레이 핀 사용 -------------------------
[ 배선 방법 ]
MDD10A ------------ KOA FC
서보 --------------------- CH1
PWM (2개 합쳐서) ---- CH5 (스로틀)
DIR (2개 합쳐서) ------ CH6 (스로틀 방향)
부저 --------------------- CH8
타이머 제한때문에 CH7 사용 불가. 여분 채널은 CH2, CH3, CH4
수동 모드에서 차가 똑바로 안가면 SERVO1_TRIM 을 수정
1500이 가운데고, 숫자가 작아지면 우측 트림, 커지면 좌측 트림
SERVO OUTPUT 창에서
SERVO5 : Throttle, 1000, 1500, 2000
SERVO6 : GPIO
재부팅
홀리브로 : Relay1_Pin = 106 (IO OUT 6)
KoaFC : Relay1_Function = 5 / Relay1_Pin = 55 (CH 6)
전/후진 반대로 움직이면 RELAY1_INVERTED = 1
한쪽 바퀴만 반대로 움직이면 MDD10A 의 모터 + / - 변경
방법 2 - 전기를 더 먹지만, 경사로 미끄럼이 덜함. 피벗턴 가능. 외장형 PWM 스위치 하나 필요-------
[ 배선 방법 ]
MDD10A ---------- KOA FC
PWM1 (좌 모터) ----- CH1 (스로틀 Left)
PWM2 (우 모터) ----- CH3 (스로틀 Right)
서보 ------------------- CH5
부저 ------------------- CH8
타이머 제한때문에 CH2, 4 사용 불가. 여분 채널은 CH6
PWM 스위치 SREA-332 하나 필요. 생략해도 되는데, 생략시 부팅전/재부팅시 막 내뺄 수 있음
스위치 신호 + 5V INPUT 합쳐서 -> FC CH6 에 연결
스위치 OUTPUT - MDD10A DIR (2개 합쳐서)
SERVOU OUTPUT 창에서
SERVO1 : Throttle Left
SERVO3 : Throttle Right
SERVO5 : Ground Steering
SERVO6 : RCIN7 (아밍 스위치 할당된 채널)
SERVO7 : Throttle (더미)
SERVO8 : Alarm (부저)
모터나 서보가 반대로 움직이면 리버스 체크.
수동 모드에서 차가 똑바로 안가면 SERVO5_TRIM 을 수정.
1500이 가운데고, 숫자가 작아지면 우측 트림, 커지면 좌측 트림.
전진하면서 조향해보면 피벗턴이 됩니다.
제자리 피벗턴은 방향이 원래 안맞습니다. 약간 후진하면서 턴이 되는 느낌이 들면 정상 작동중입니다.
실제로, 후진 조향과 방향이 맞습니다.