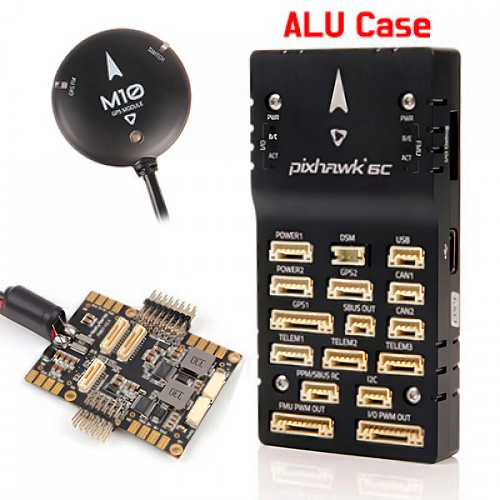
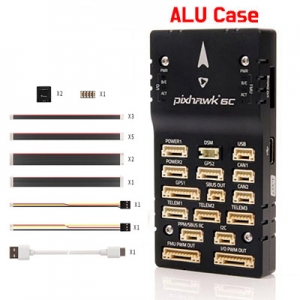
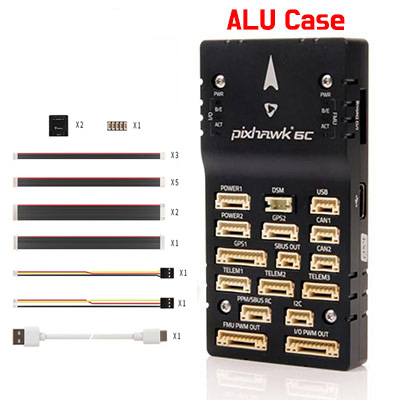
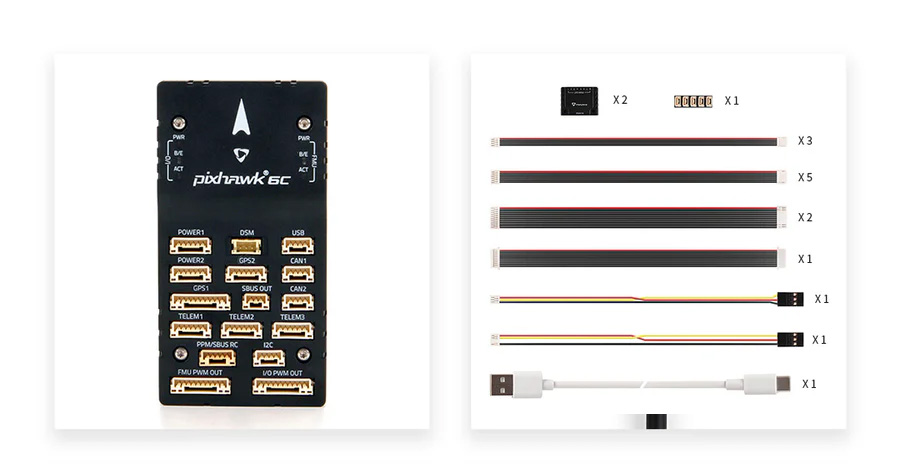
제품 구성품 1 : [Holybro] 픽스호크 6C Pixhawk 6C (알루미늄 케이스) Standard Set
Pixhawk 6C는 Pixhawk FMUv6C Open Standard 및 Pixhawk Autopilot Bus Standard를 기반으로 하는 성공적인 Pixhawk? 비행 컨트롤러 제품군에 대한 최신 업데이트입니다. PX4 Autopilot이 사전 설치된 상태로 제공됩니다. Pixhawk 6C 내부에는 Bosch & InvenSense의 센서 기술과 결합된 STMicroelectronics 기반 STM32H743이 있어 학술 및 상업용 애플리케이션 모두에 적합한 자율 차량 제어를 위한 유연성과 안정성을 제공합니다.
Pixhawk 6C의 H7 마이크로컨트롤러에는 최대 480MHz로 실행되는 Arm Cortex-M7 코어, 2MB 플래시 메모리 및 1MB RAM이 있습니다. 업데이트된 처리 능력 덕분에 개발자는 개발 작업을 보다 생산적이고 효율적으로 수행할 수 있으므로 복잡한 알고리즘과 모델을 사용할 수 있습니다. FMUv6C 개방형 표준에는 IMU 중복성을 가지면서 비용 효율적으로 설계된 고성능, 저잡음 IMU가 내장되어 있습니다. 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 진동 차단 시스템으로 차량이 전반적인 비행 성능을 향상시킬 수 있습니다.
Pixhawk 6C는 기업 연구소, 신생 기업, 학계(연구, 교수, 학생) 및 상업용 응용 프로그램의 개발자에게 적합합니다.
주요 디자인 포인트
최대 480MHz의 클럭 속도를 제공하는 고성능 H7 프로세서
로우 프로파일 폼 팩터를 사용한 새로운 비용 효율적인 디자인
Bosch? & InvenSense?의 중복 관성 측정 장치(IMU)
고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 새로 설계된 통합 진동 절연 시스템
IMU는 온보드 가열 저항기에 의해 온도가 제어되어 IMU의 최적 작동 온도를 허용합니다.
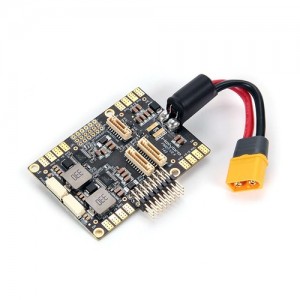
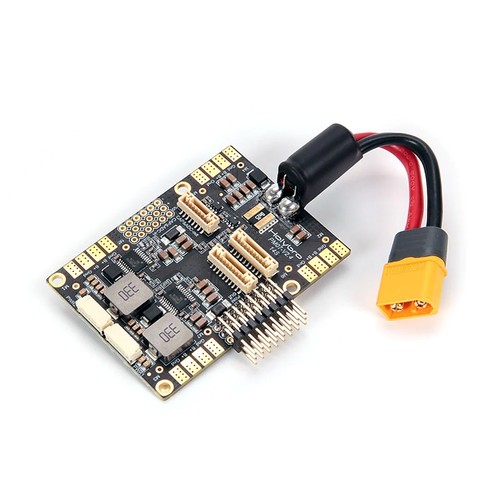
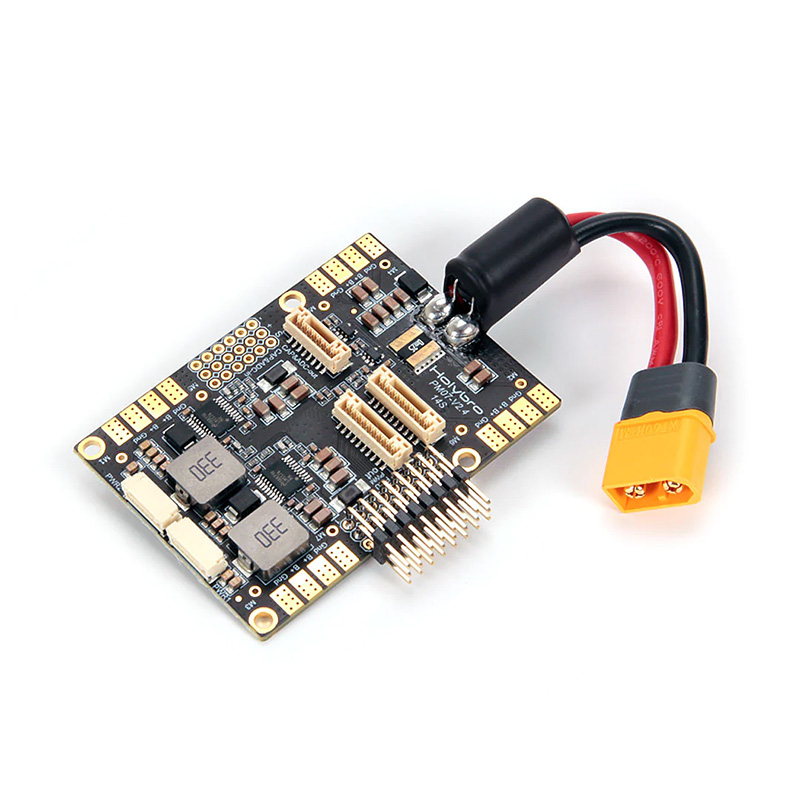
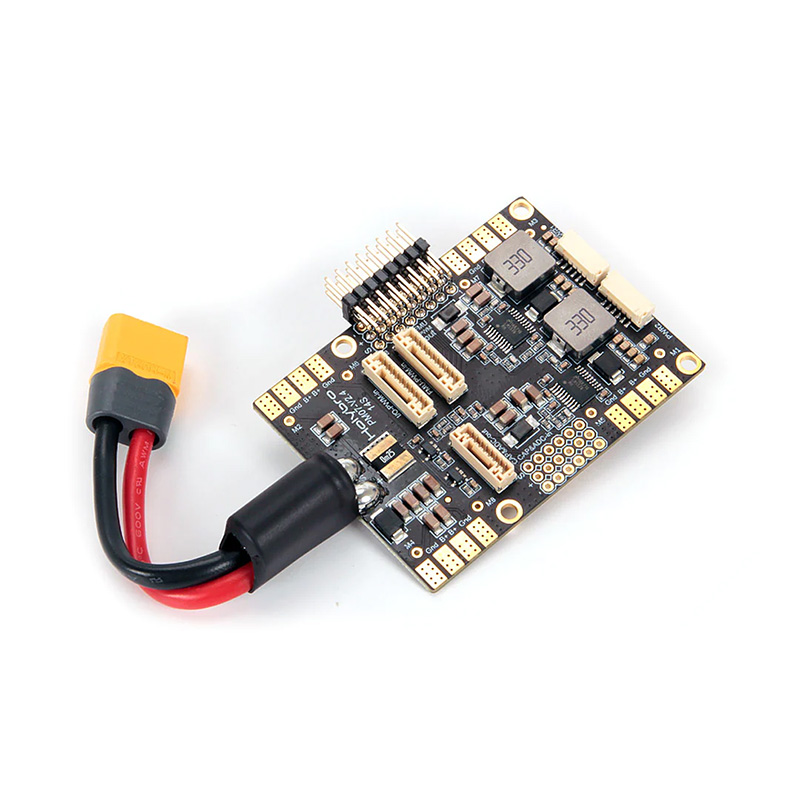
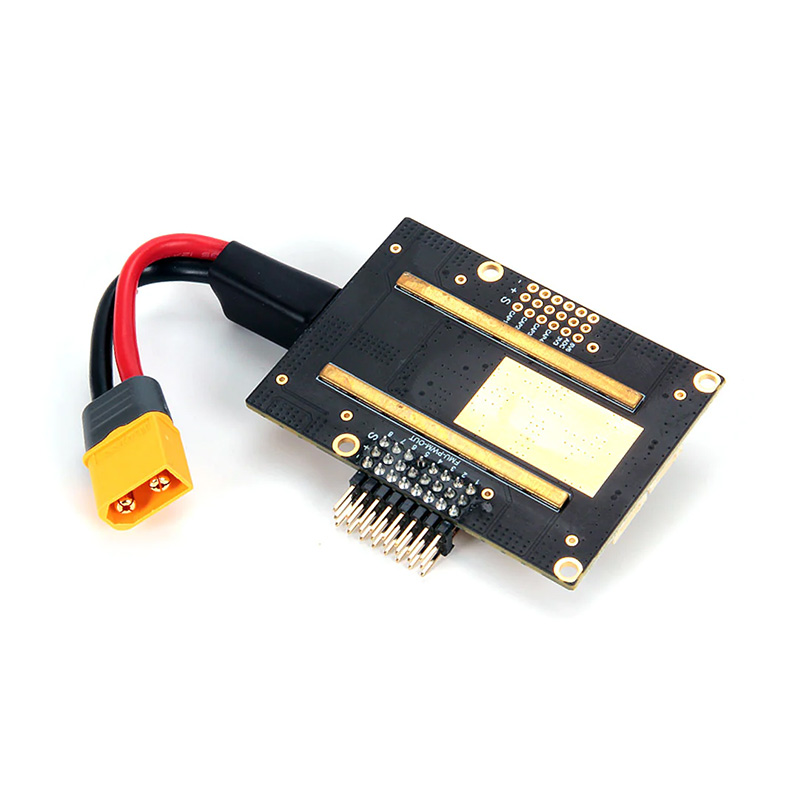
제품 구성품 2 : [Holybro] 홀리브로 픽스호크용 전원 모듈 (PM07 V2.4) 14S
PM 보드 (Power Management Board)는 배전 보드뿐만 아니라 전원 모듈의 용도로 사용됩니다. Pixhawk 4 및 ESC에 조정 된 전력을 제공하는 것 외에도 비행 컨트롤러 및 모터에 공급되는 배터리의 전압 및 전류에 대한 정보를 자동 조종 장치에 보냅니다.
사양 :
- PCB 전류 : 총 120A 출력 (최대)
- UBEC 5v 출력 전류 : 3A
- 입력 전압 : 2 ~ 14셀 사용
- 크기 : 68 * 50 * 10mm
- 장착 구멍 : 45 * 45mm
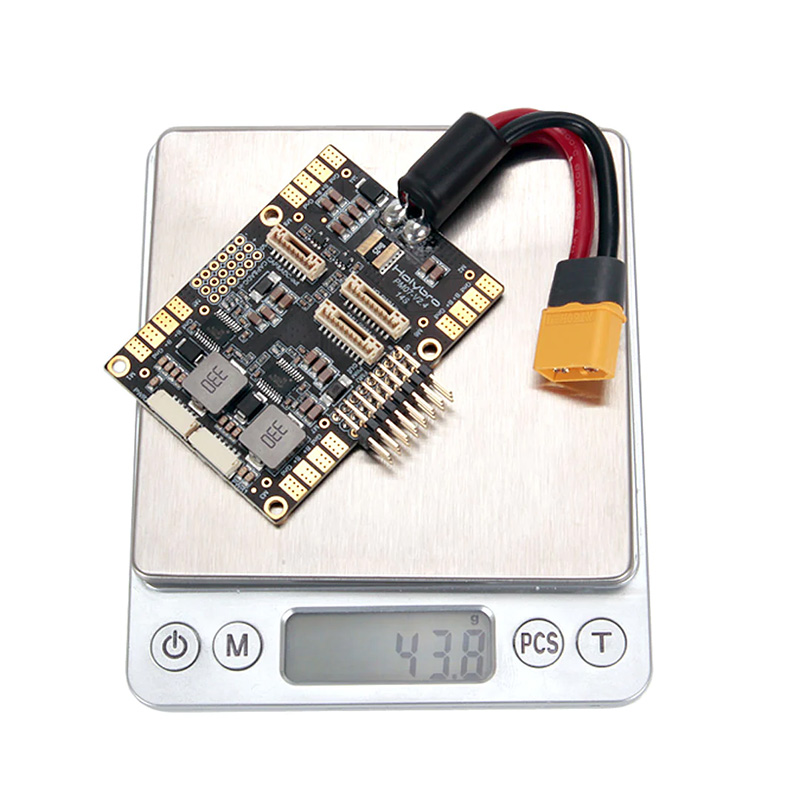
- 무게 : 43.8g
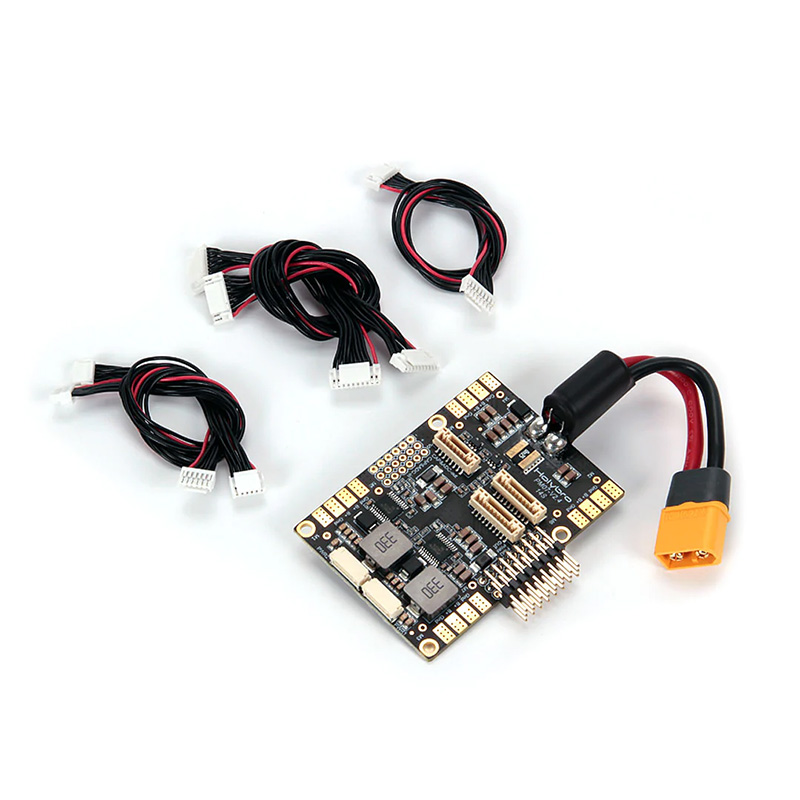
패키지 포함 :
- PM07 보드 * 1
- 80mm XT60 커넥터 와이어 * 1
- GH 10P 케이블 * 2
- GH 8P 케이블 * 1
- GH 6P 케이블 * 2
전력 관리 위원회(PM 보드)는 전력 모듈의 목적을 제공합니다.
배전 보드로. 픽쇼호크 4에 규제 된 힘을 제공하는 것 외에도
EsC는 배터리의 전압 및 공급 전류에 대한 정보를 오토파일럿에 전송합니다.
비행 컨트롤러와 모터에.
Pixhawk 4에 전원을 공급하려면 PMB의 PWR 포트 중 하나를 전원 벽돌 중 하나에 연결합니다.
픽스호크 4. PMB의 입력 2~12S는 LiPo 배터리에 연결됩니다. Tthe
전원 공급 장치 및 EsC에 대한 신호 연결을 포함한 PMB의 연결
서보, 아래표에 설명 되어 있습니다. PMB는
+ 및 - FMU PWM-OUT의 핀을 통해 서보.
아래 이미지는 Pixhawk 4와 함께 제공되는 전원 관리 보드를 보여줍니다.
The Power Management Board (PM Board) serves the purpose of a Power Module as well
as a Power Distribution Board. In addition to providing regulated power to Pixhawk 4 and
the ESCs, it sends information to the autopilot about battery’s voltage and current supplied
to the flight controller and the motors.
To power Pixhawk 4, connect one of the PWR ports of PMB to one of the POWER bricks
of Pixhawk 4. The PMB’s input 2~12S will be connected to your LiPo battery. The
connections of PMB, including power supply and signal connections to the ESCs and
servos, are explained in the table below. Note that the PMB does not supply power to the
servos via + and - pins of FMU PWM-OUT.
The image below shows the power management board provided with Pixhawk 4
* 참고 : 비행기 또는 로버를 사용하는 경우, FMU PWM-OUT의 8 핀 전원 (+) 레일이 필요합니다
방향타, 엘리턴 등을 위해 서보를 구동하기 위해 별도로 전원을 공급합니다. 이를 위해, 전원
철도는 BEC가 장착된 ESC 또는 독립형 5V BEC 또는 2S LiPo에 연결되어야 합니다.
배터리. 여기에서 사용할 서보의 전압에 주의하십시오.
* Note: If using a plane or rover, the 8 pin power (+) rail of FMU PWM-OUT will need to be
separately powered in order to drive servos for rudders, elevons etc. To do this, the power
rail needs to be connected to a BEC equipped ESC or a standalone 5V BEC or a 2S LiPo
battery. Be careful with the voltage of servo you are going to use here.
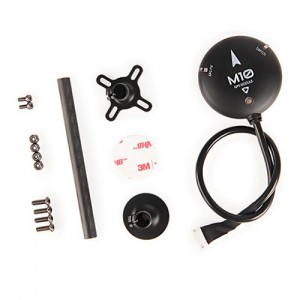
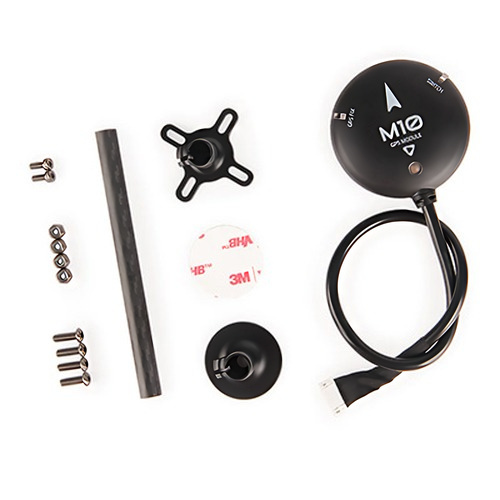
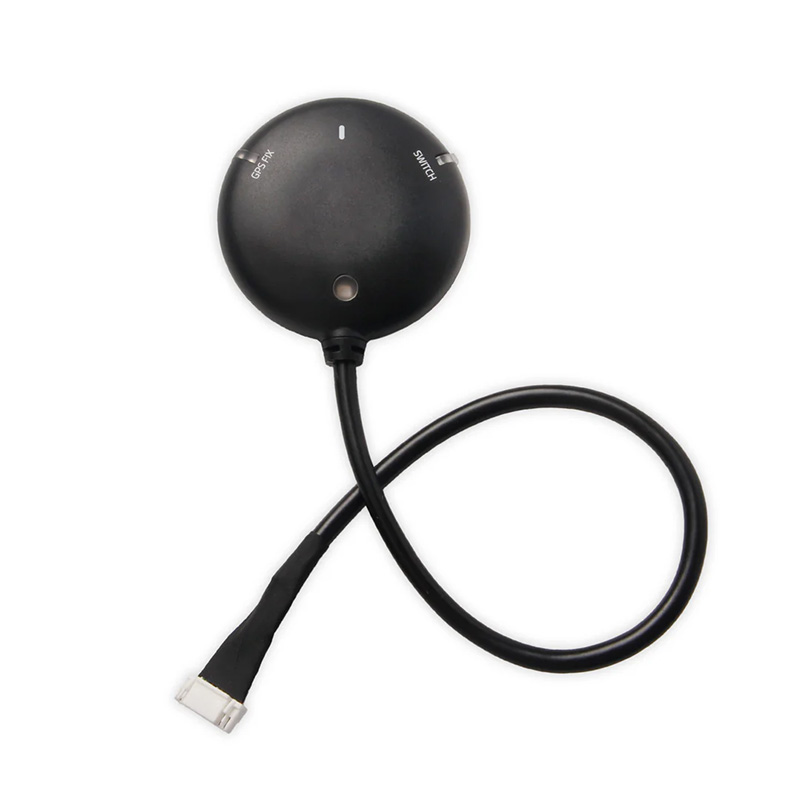
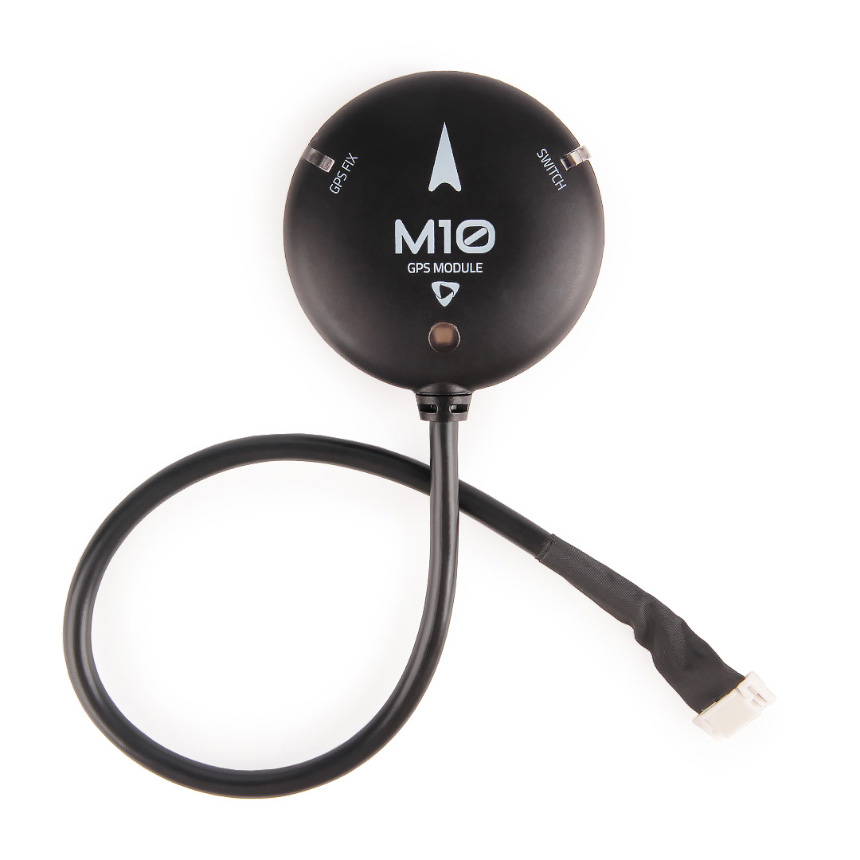
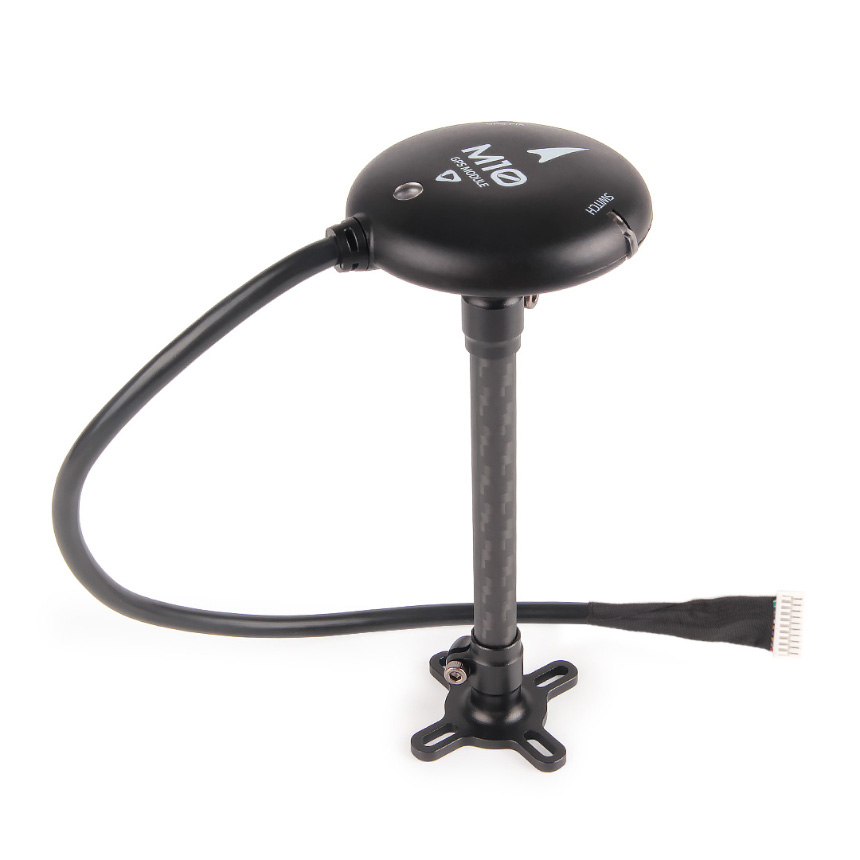
제품 구성품 3 : [Holybro] 홀리브로 픽스호크 M10 GPS
2025년 10월 이후 입고분부터 상단에 로고 및 제품명이 빠졌습니다.
2024년 3/11 이후 생산된 제품의 경우, 상태 LED 드라이버 모델이 NCP5623 에서 IS31FL3195 로 변경되었습니다 . 이 새로운 LED는 PX4 1.14 및 Ardupilot 4.4.0 이상 에서 지원됩니다 .
Ardupilot 버전 4.4.0~4.4.3의 경우 NTF_LED_TYPES 매개변수로 이동하여 IS31FL3195 외부 및 IS31FL3195 내부를 활성화해야 합니다 .
M10 GPS는 여러 GNSS 시스템을 수신하고 추적할 수 있는 동시 GNSS 수신기인 u-blox M10 시리즈로 구동되는 다중 별자리 GNSS를 사용합니다. 다중 대역 RF 프런트엔드 아키텍처 덕분에 GPS, Galileo, GLONASS 및 BeiDou 등 4개의 주요 GNSS 별자리를 모두 동시에 수신할 수 있습니다.
또한 IST8310 나침반, 삼색 LED 표시기, 버저 및 안전 스위치가 함께 제공됩니다. 다양한 목적에 맞는 3가지 커넥터 옵션이 있습니다. 이 모듈은 115200 5Hz의 전송 속도로 배송됩니다.
고이득 25 x 25 mm 패치 안테나는 탁월한 성능을 제공하며 무지향성 안테나 방사 패턴은 장치 설치 유연성을 높여줍니다. 세라믹 패치 안테나를 위한 능동 회로와 웜 스타트를 위한 충전식 백업 배터리가 특징입니다.
M10 GPS에 대한 펌웨어 지원:
PX4 1.14, ArduPilot 4.3, INAV 5.0.0, Betaflight 4.3.0 이상이 필요합니다.
2023년 9월 7일 현재 PX4는 1.14 RC1(출시 후보)을 출시했습니다. 확인해주십시오
이 링크최신 릴리스 세부정보를 확인하세요. RC 릴리스를 플래시하는 방법에 대한 자세한 내용을 확인할 수 있습니다. 여기.
특징
최신 Ublox 10세대 GNSS
빠르고 정확한 포지셔닝
고이득 25*25*4mm 안테나
IST8310 나침반
내부부저, 안전스위치
매우 밝은 UI RGB LED
사양
홀리브로 M10 GPS
홀리브로 M9N GPS
GNSS 수신기
유블록스 M10
유블록스 M9N
동시 GNSS 수
최대 4개의 GNSS
최대 4개의 GNSS
베이더우
베이더우
갈릴레오
갈릴레오
글로나스
글로나스
GPS
GPS
QZSS
QZSS
주파수 대역
GPS L1
GPS L1
갈릴레오 E1
갈릴레오 E1
글로나스 L1
글로나스 L1
베이더우 B1
베이더우 B1
SBAS L1
SBAS L1
QZSS L1
QZSS L1
나침반
IST8310
IST8310
출력 프로토콜
UBX (유블럭스)
UBX (유블럭스)
NMEA
NMEA
정확성
2.0m CEP
150만 CEP
탐색 업데이트 속도
최대 25Hz(단일 GNSS),
최대 25Hz(4개의 동시 GNSS)
최대 10Hz(동시 GNSS 4개)
GNSS 증강 시스템
EGNOS, GAGAN, MSAS 및 WAAS
EGNOS, GAGAN, MSAS 및 WAAS
QZSS: L1S
QZSS: L1S
기본 전송 속도
115200
115200
입력 전압
4.7-5.2V
4.7-5.2V
포트 유형
JST-GH-10P
JST-GH-10P
안테나
25 x 25 x 4 mm 세라믹 패치 안테나
25 x 25 x 4 mm 세라믹 패치 안테나
전력 소비
5V에서 200mA 미만
5V에서 200mA 미만
작동 온도
-40~80C
-40~80C
치수
Φ50x14.4mm
Φ50x14.4mm
무게
32g
32g
케이블 길이
26cm (42cm 케이블 별도구매)
26cm (42cm 케이블 별도구매)
다른
3색 LED
3색 LED
온보드 부저
온보드 부저
안전 스위치
안전 스위치
LNA MAX2659ELT+ RF 증폭기
LNA MAX2659ELT+ RF 증폭기
충전식 파라 용량
충전식 파라 용량
저잡음 3.3V 레귤레이터
저잡음 3.3V 레귤레이터
참고: Ardupilot 사용자의 경우 어떤 이유로든 일반적인 나침반 교정 "나침반 댄스"를 수행할 수 없는 경우 올바른 나침반 방향을 위해 매개변수 COMPASS_ORIENT=6(Yaw270)을 설정하십시오.