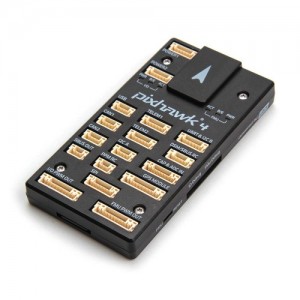
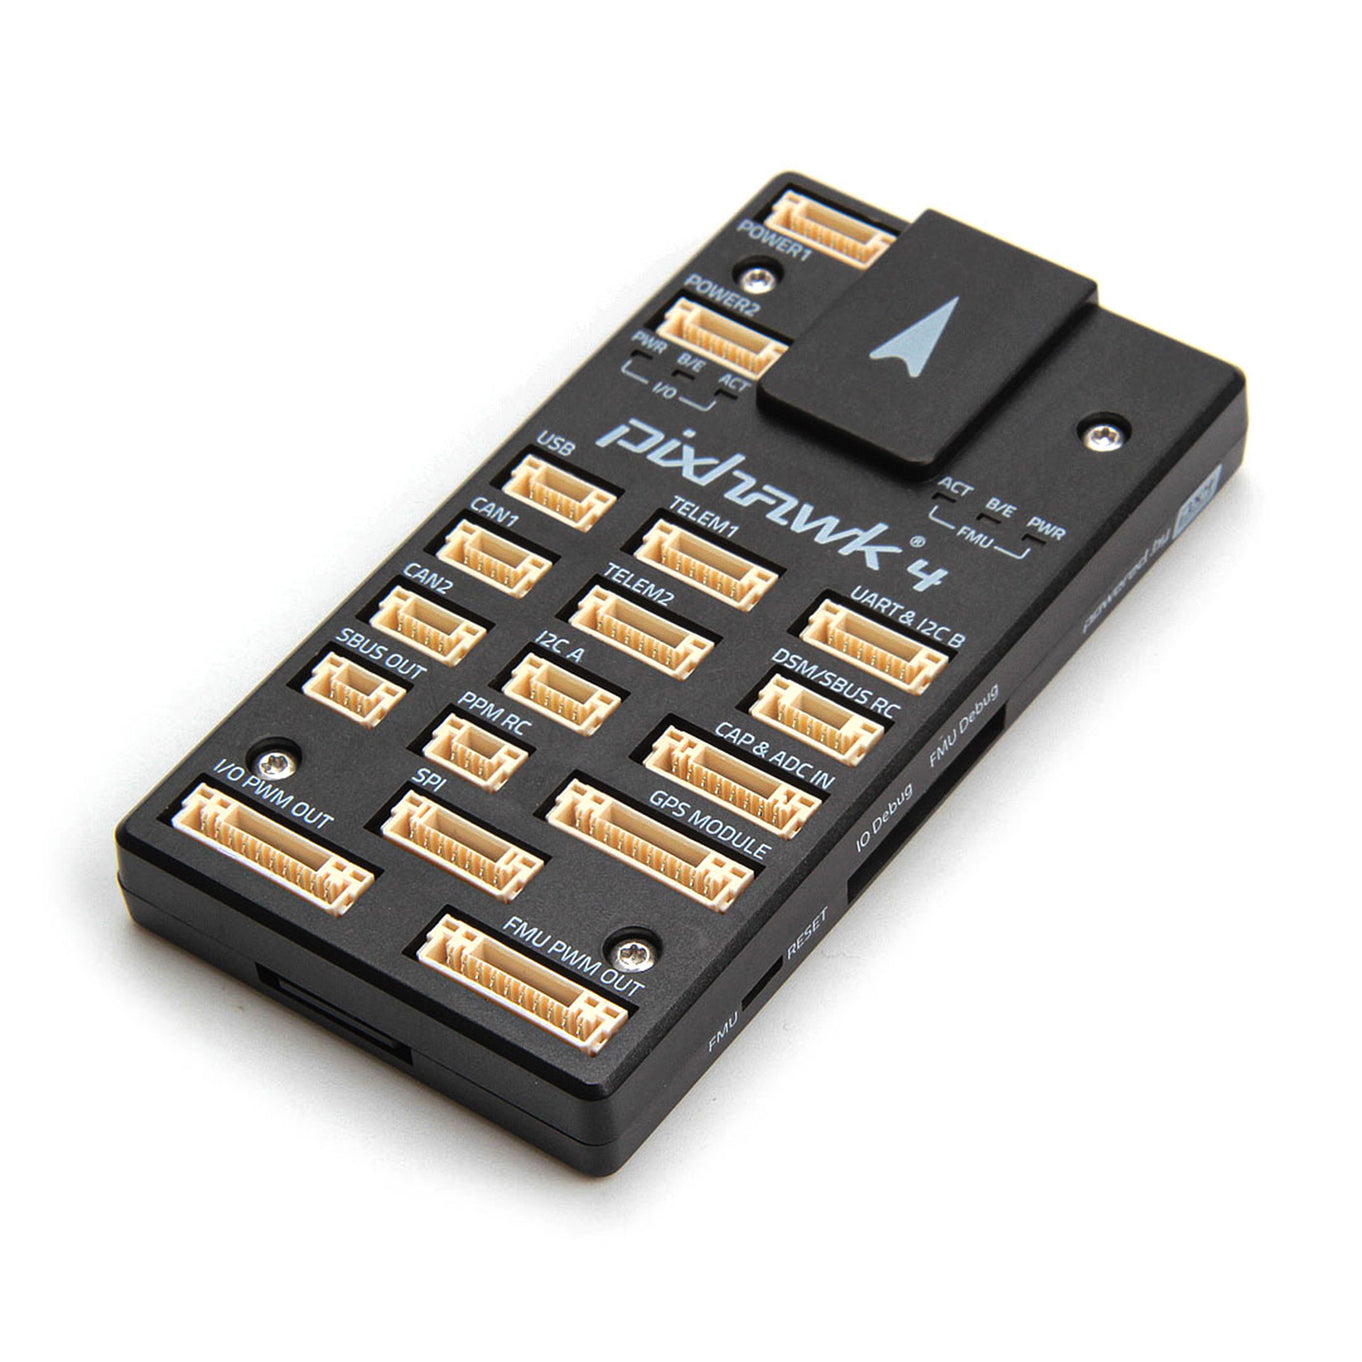
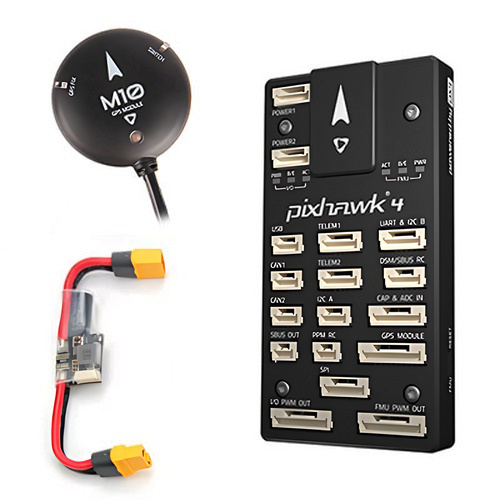
제품 구성품 1 : [Holybro] 픽스호크4 Pixhawk4 비행 컨트롤러 플라스틱 케이스 (단종)
본 상품은 파워 모듈과 GPS 모듈이 빠진 구성입니다.
Holybro 모든 GPS 제품과 호환됩니다.
단종되었다가 전세계적으로 찾는 손님이 많아서 재생산 되었습니다!
2024년 3월에 다시 재출시한 최신상품 입니다.
Pixhawk? 4는 STMicroelectronics?의 고급 프로세서 기술, Bosch?, InvenSense?의 센서 기술, NuttX 실시간 운영 체제를 갖추고 있어 모든 자율주행차 제어를 위한 놀라운 성능, 유연성 및 신뢰성을 제공합니다. .
Pixhawk 4의 마이크로 컨트롤러에는 2MB 플래시 메모리와 512KB RAM이 있습니다. 향상된 전력 및 RAM 리소스를 통해 개발자는 개발 작업을 통해 생산성과 효율성을 높일 수 있습니다. 자동 조종 장치에서는 더 복잡한 알고리즘과 모델을 구현할 수 있습니다.
온보드 고성능, 저잡음 IMU는 안정화 애플리케이션용으로 설계되었습니다. 모든 센서의 데이터 준비 신호는 자동 조종 장치의 별도 인터럽트 및 타이머 캡처 핀으로 라우팅되어 센서 데이터의 정확한 타임 스탬프를 허용합니다. 새롭게 설계된 진동 차단 기능을 통해 더욱 정확한 판독이 가능해 차량이 전반적인 비행 성능을 향상시킬 수 있습니다.
2개의 외부 SPI 버스와 6개의 관련 칩 선택 라인을 통해 센서와 SPI 인터페이스 페이로드를 추가할 수 있습니다. 총 4개의 I2C 버스가 있으며, 2개는 외부 전용이고 2개는 GPS/Compass 모듈용 직렬 포트로 그룹화되어 있습니다.
메모:
- M10 GPS에는 PX4 1.14 및 ArduPilot 4.3 이상이 필요합니다.
- 전원 모듈 비교 차트
기술 사양
- 메인 FMU 프로세서
- STM32F765 - 32비트 Arm ? Cortex? -M7, 216MHz, 2MB 메모리, 512KB RAM
- IO 프로세서
- STM32F100 - 32비트 Arm ? Cortex? -M3, 24MHz, 8KB SRAM
- 온보드 센서
- 가속/자이로: ICM-20689
- 가속/자이로: BMI055/ICM-20602
- 매거진: IST8310
- 기압계: MS5611
전기 데이터
- 전원 모듈 출력: 4.9~5.5V
- 최대 입력 전압: 6V
- 최대 전류 감지: 120A
- USB 전원 입력: 4.75~5.25V
- 서보 레일 입력: 0~36V
기계적 데이터
- 크기: 44x84x12mm
- 무게(플라스틱 케이스): 33.3g
- 무게(알루미늄 케이스): 49g
다운로드:
포함:
- Pixhawk 4 비행 컨트롤러(플라스틱)
- 전원 모듈: 미포함
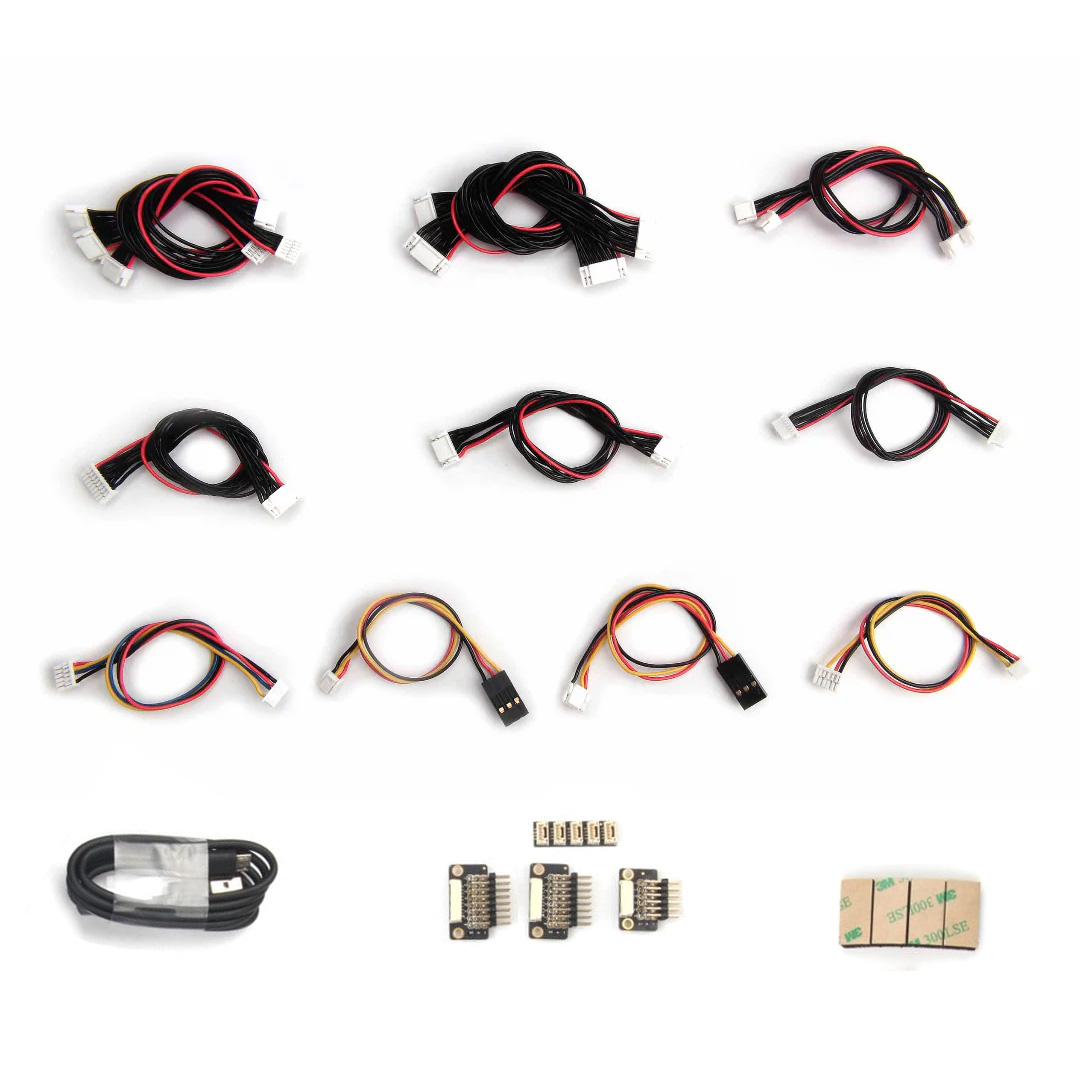
- 케이블 세트
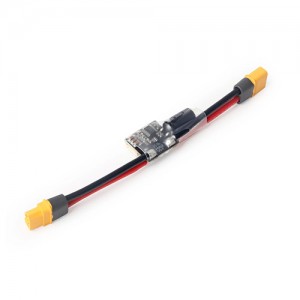
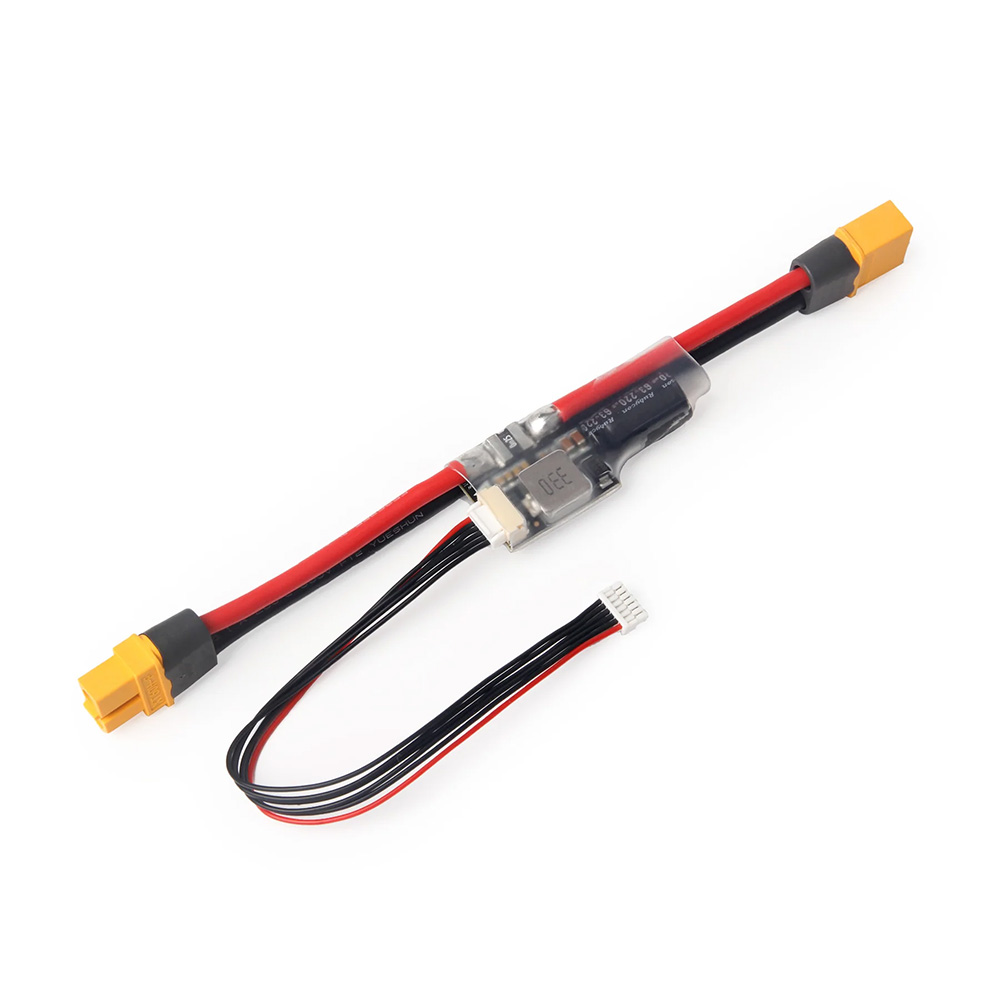
제품 구성품 2 : [Holybro] 홀리브로 픽스호크 파워모듈 2-12s LiPo (PM02 V3)
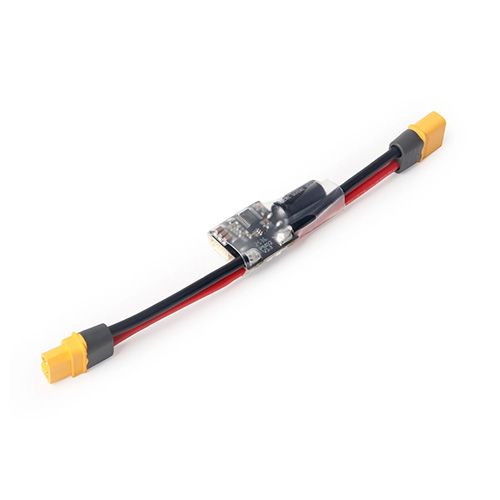
[Holybro] Power Module 2-12S Lipo (PM02 V3)- 픽스호크 파워모듈
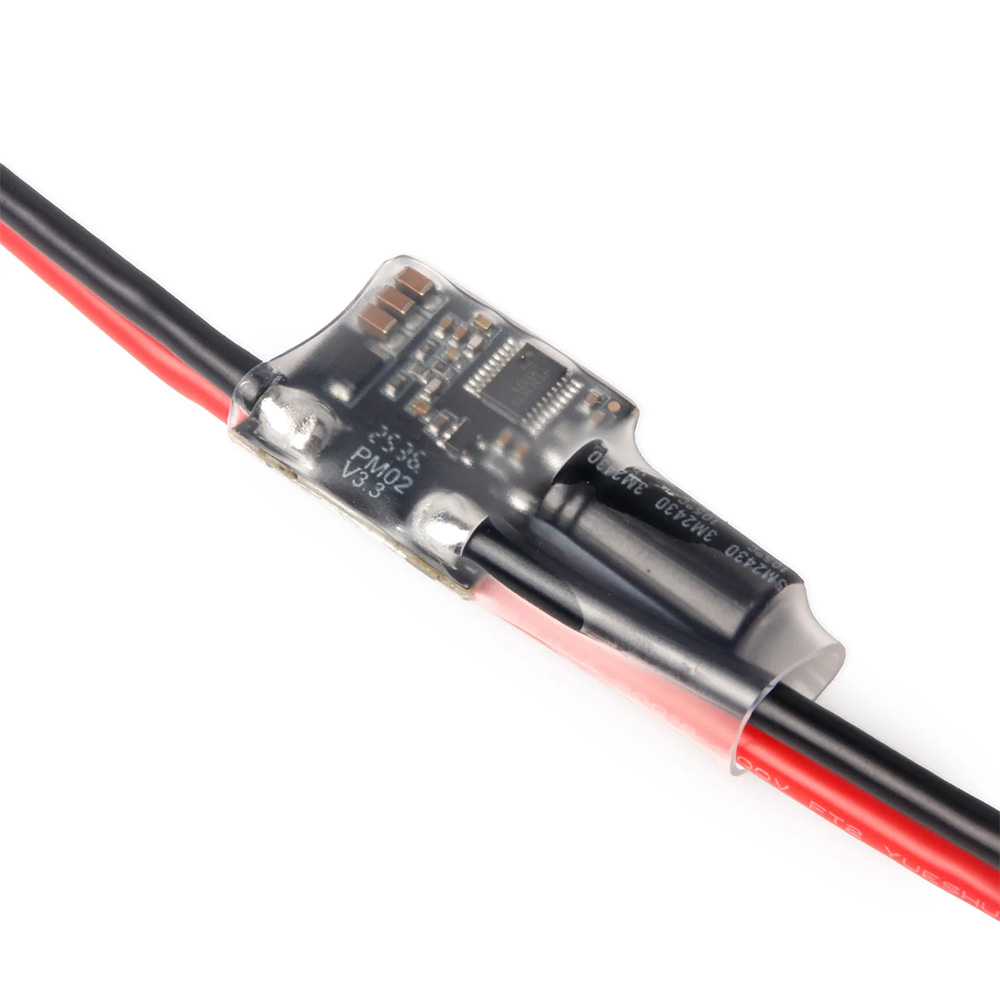
이번 입고분부터 기판 각인이 V3.0에서 V3.3으로 각인이 변경되었으며, Holybro 로고가 빠졌습니다.
* 성능, 규격은 동일합니다.
제품 설명:
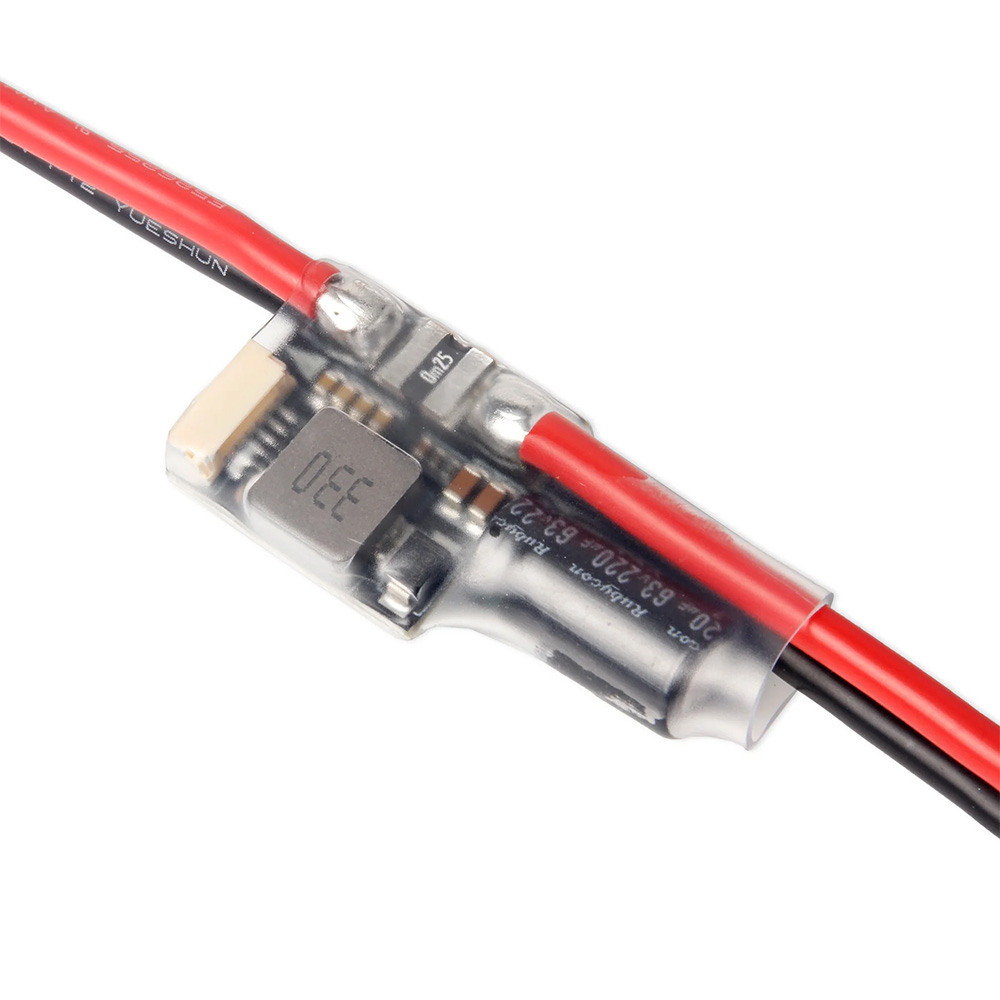
이 PM02 전원 모듈은 6핀 JST-GH 케이블을 통해 아날로그 신호로 전류 소모량과 배터리 전압 측정값을 제공하며, 배터리에서 비행 컨트롤러로 안정적인 5.2V 전원을 공급하는 간단한 방법을 제공합니다. 납땜된 전선, 콘덴서, 양쪽 끝의 XT60 커넥터가 포함되어 있으며, PCBA에는 물리적 보호를 위해 수축 튜브가 씌워져 있습니다.
사양:
- 입력 전압: 2S-12S
- PCB 연속 전류 정격: 60A
- PCB 순간 방전 정격: 100A (<60초)
- 최대 전류 감지: 120A
- 출력: DC 5.2V, 최대 3A
- 전압 분배기: 18.182
- 전압당 암페어: 36.364
- 무게: 20g
참고:
기판에 미리 납땜된 XT60 플러그와 12AWG 전선은 연속 전류 30A, 순간 최대 전류 60A(60초 미만) 정격입니다. 더 높은 전류를 사용하는 경우 플러그 종류와 전선 굵기를 그에 맞게 변경해야 합니다. 자세한 내용은 다음을 참조하십시오. 이 차트 참고로,
이 PM02 전원 모듈은 아날로그 데이터 출력을 사용하며 Pixhawk 5X 및 6X와는 호환되지 않습니다 (디지털 전원 모듈인 PM02D가 필요합니다).
패키지 구성품:
- XT60 커넥터 보드가 포함된 전원 모듈 1개 (납땜 완료)
- 전해 콘덴서 220uF 63V 1개 (납땜 완료)
- Molex 6핀 커넥터 1개 (15cm )
- JST GH 6핀 커넥터 1개 (15cm)
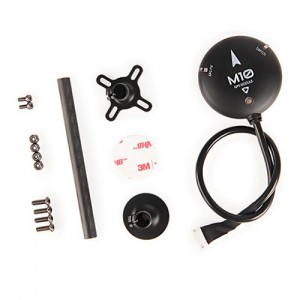
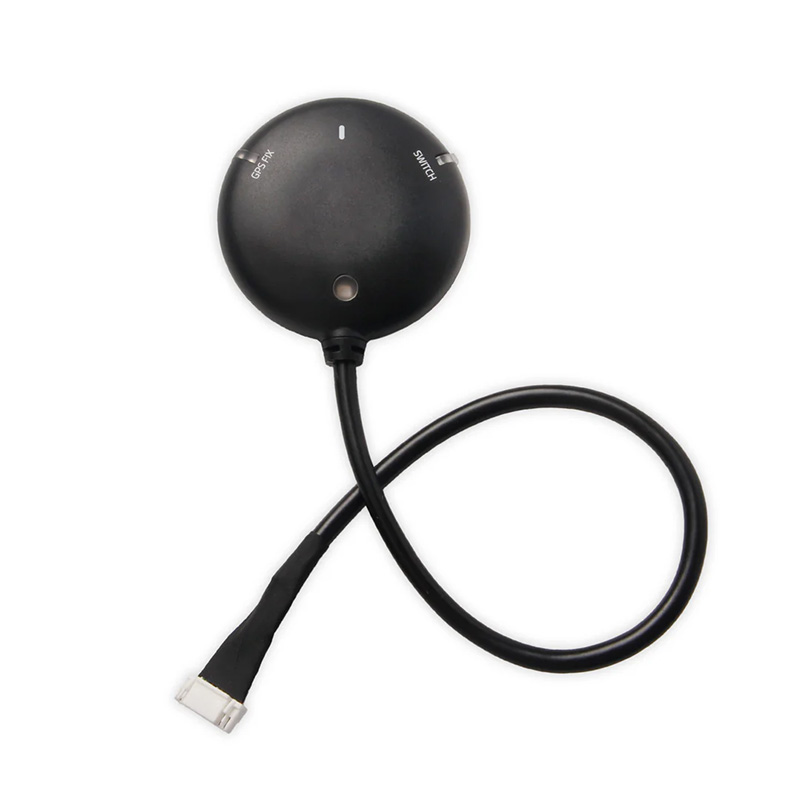
제품 구성품 3 : [Holybro] 홀리브로 픽스호크 M10 GPS
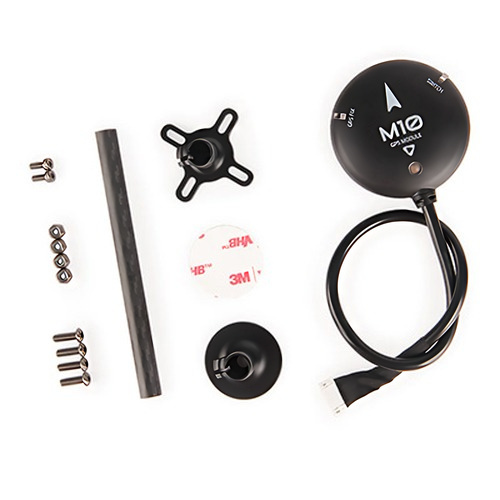
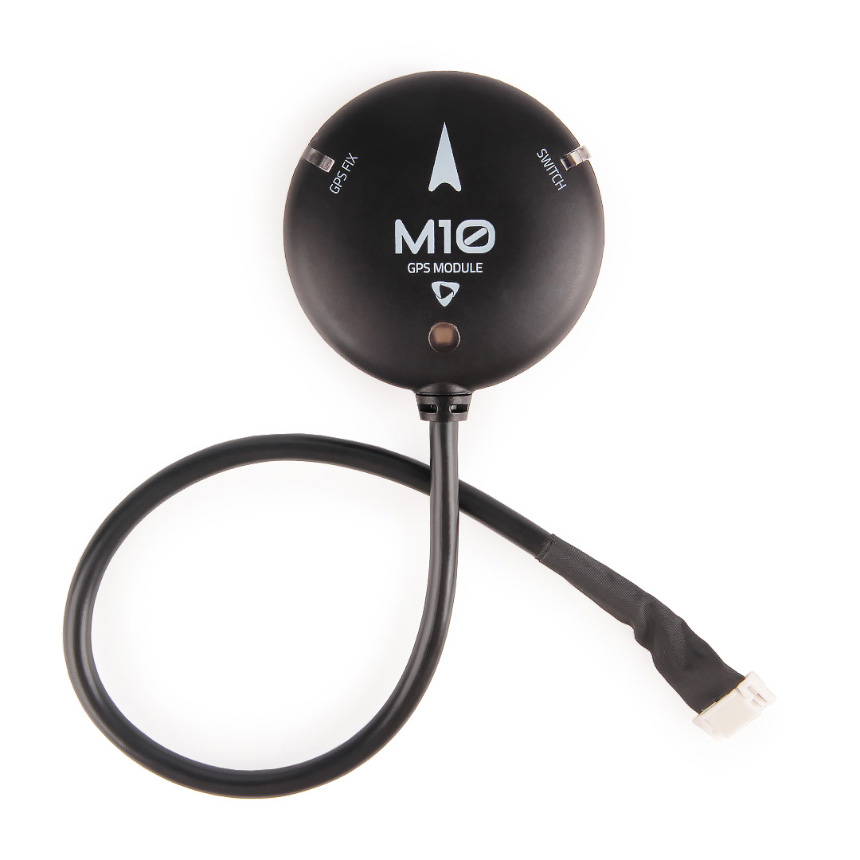
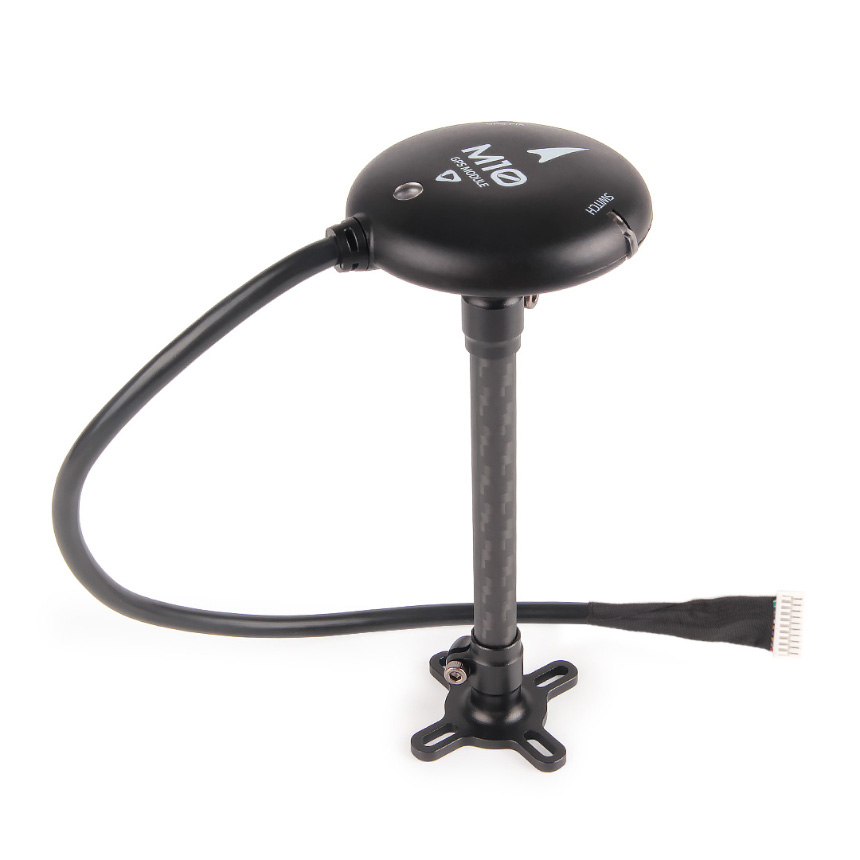
M10 GPS는 여러 GNSS 시스템을 수신하고 추적할 수 있는 동시 GNSS 수신기인 u-blox M10 시리즈로 구동되는 다중 별자리 GNSS를 사용합니다. 다중 대역 RF 프런트엔드 아키텍처 덕분에 GPS, Galileo, GLONASS 및 BeiDou 등 4개의 주요 GNSS 별자리를 모두 동시에 수신할 수 있습니다.또한 IST8310 나침반, 삼색 LED 표시기, 버저 및 안전 스위치가 함께 제공됩니다. 다양한 목적에 맞는 3가지 커넥터 옵션이 있습니다. 이 모듈은 115200 5Hz의 전송 속도로 배송됩니다.
고이득 25 x 25 mm 패치 안테나는 탁월한 성능을 제공하며 무지향성 안테나 방사 패턴은 장치 설치 유연성을 높여줍니다. 세라믹 패치 안테나를 위한 능동 회로와 웜 스타트를 위한 충전식 백업 배터리가 특징입니다.
M10 GPS에 대한 펌웨어 지원:
- PX4 1.14, ArduPilot 4.3, INAV 5.0.0, Betaflight 4.3.0 이상이 필요합니다.
- 2023년 9월 7일 현재 PX4는 1.14 RC1(출시 후보)을 출시했습니다. 확인해주십시오
- 이 링크 최신 릴리스 세부정보를 확인하세요. RC 릴리스를 플래시하는 방법에 대한 자세한 내용을 확인할 수 있습니다. 여기.
특징
- 최신 Ublox 10세대 GNSS
- 빠르고 정확한 포지셔닝
- 고이득 25*25*4mm 안테나
- IST8310 나침반
- 내부부저, 안전스위치
- 매우 밝은 UI RGB LED
사양
| | 홀리브로 M10 GPS | 홀리브로 M9N GPS |
| GNSS 수신기 | 유블록스 M10 | 유블록스 M9N |
| 동시 GNSS 수 | 최대 4개의 GNSS | 최대 4개의 GNSS |
| 베이더우 | 베이더우 |
| 갈릴레오 | 갈릴레오 |
| 글로나스 | 글로나스 |
| GPS | GPS |
| QZSS | QZSS |
| 주파수 대역 | GPS L1 | GPS L1 |
| 갈릴레오 E1 | 갈릴레오 E1 |
| 글로나스 L1 | 글로나스 L1 |
| 베이더우 B1 | 베이더우 B1 |
| SBAS L1 | SBAS L1 |
| QZSS L1 | QZSS L1 |
| 나침반 | IST8310 | IST8310 |
| 출력 프로토콜 | UBX (유블럭스) | UBX (유블럭스) |
| NMEA | NMEA |
| 정확성 | 2.0m CEP | 150만 CEP |
| 탐색 업데이트 속도 | 최대 25Hz(단일 GNSS), | 최대 25Hz(4개의 동시 GNSS) |
| 최대 10Hz(동시 GNSS 4개) |
| GNSS 증강 시스템 | EGNOS, GAGAN, MSAS 및 WAAS | EGNOS, GAGAN, MSAS 및 WAAS |
| QZSS: L1S | QZSS: L1S |
| 기본 전송 속도 | 115200 | 115200 |
| 입력 전압 | 4.7-5.2V | 4.7-5.2V |
| 포트 유형 | JST-GH-10P | JST-GH-10P |
| 안테나 | 25 x 25 x 4 mm 세라믹 패치 안테나 | 25 x 25 x 4 mm 세라믹 패치 안테나 |
| 전력 소비 | 5V에서 200mA 미만 | 5V에서 200mA 미만 |
| 작동 온도 | -40~80C | -40~80C |
| 치수 | Φ50x14.4mm | Φ50x14.4mm |
| 무게 | 32g | 32g |
| 케이블 길이 | 26cm (42cm 케이블 별도구매) | 26cm (42cm 케이블 별도구매) |
| 다른 | 3색 LED | 3색 LED |
| 온보드 부저 | 온보드 부저 |
| 안전 스위치 | 안전 스위치 |
| LNA MAX2659ELT+ RF 증폭기 | LNA MAX2659ELT+ RF 증폭기 |
| 충전식 파라 용량 | 충전식 파라 용량 |
| 저잡음 3.3V 레귤레이터 | 저잡음 3.3V 레귤레이터 |
참고: Ardupilot 사용자의 경우 어떤 이유로든 일반적인 나침반 교정 "나침반 댄스"를 수행할 수 없는 경우 올바른 나침반 방향을 위해 매개변수 COMPASS_ORIENT=6(Yaw270)을 설정하십시오.
SKU12040 - Holybro M10 GPS(JST GHR1.25mm 10핀 케이블):
- 이 옵션은 가장 일반적이며 Pixhawk 표준 비행 컨트롤러 10핀 "GPS 모듈" 또는 "GPS1" 입력 포트에 사용할 수 있는 커넥터에 사용됩니다.
참조 링크:
패키지 포함:
- 1x M10 GPS 모듈
- 1x 고정 탄소 섬유 GPS 마운트

 실시간 문의 (오전10시~오후6시)