변속기는 상품명에 30A, 2~4S, OPTO, 5V 3A BEC, BLHeli_S, DShot 같은 말이 잔뜩 붙어 있습니다.
그리고 변속기와 같이 자주 나오는 말이 BEC와 UBEC입니다.
이 글은 변속기를 고를 때 먼저 볼 숫자 / BEC와 UBEC가 무엇이고 언제 필요한지 / 신호 방식과 펌웨어 / 모터가 반대로 돌 때를 정리한 것입니다.
1. 변속기(ESC)가 하는 일
변속기는 배터리 전기를 받아, 조종기나 비행 컨트롤러가 보내는 신호대로 모터 회전수를 조절합니다.
브러시리스 모터용 변속기에는 전선이 세 묶음 있습니다.
- 배터리 쪽 2가닥 (굵은 빨강·검정) : XT60 같은 배터리 잭을 답니다.
- 모터 쪽 3가닥 : 모터 선 3가닥과 잇습니다. 골드잭이나 MR30 같은 3핀 잭을 씁니다.
- 신호선 (가는 3핀 선) : 수신기나 비행 컨트롤러에 꽂습니다.
잭 규격은 배터리 커넥터 규격 총정리에 정리해 두었습니다.
2. 먼저 볼 숫자 두 개 - 전류(A)와 셀 수(S)
전류(A)는 변속기가 계속 흘릴 수 있는 전류입니다. 모터가 실제로 먹는 최대 전류보다 커야 합니다.
모터의 최대 전류는 모터 상품 설명의 추력표나 사양에 나와 있습니다. 같은 모터라도 프로펠러를 키우면 전류가 늘어납니다.
제조사는 보통 연속 전류와 순간(버스트) 전류를 따로 적습니다. 순간 전류는 몇 초 동안만 버티는 값이고, 그 시간도 제조사마다 다릅니다(5초, 10초 등). 고를 때는 연속 전류로 보십시오.
얼마나 여유를 둘지에 정해진 공식 기준은 없습니다. 비행 직후 변속기가 손대기 어려울 만큼 뜨겁다면 한 단계 큰 것으로 바꾸십시오.
셀 수(S)는 변속기가 받을 수 있는 배터리 셀 수입니다. "2~4S"라고 적혀 있으면 4셀까지만 씁니다.
셀 수는 리포 배터리 규격 읽는 법을 참고하십시오.
더 큰 기체용은 T-MOTOR FLAME 80A 12S처럼 12셀까지 받는 제품이 있습니다.
전체 목록 : 멀티콥터용 변속기 · 레이싱·소형 드론 변속기 · 중형·대형 드론 변속기 · 브러시리스 변속기 전체
3. BEC - 변속기가 수신기에 주는 5V 전원
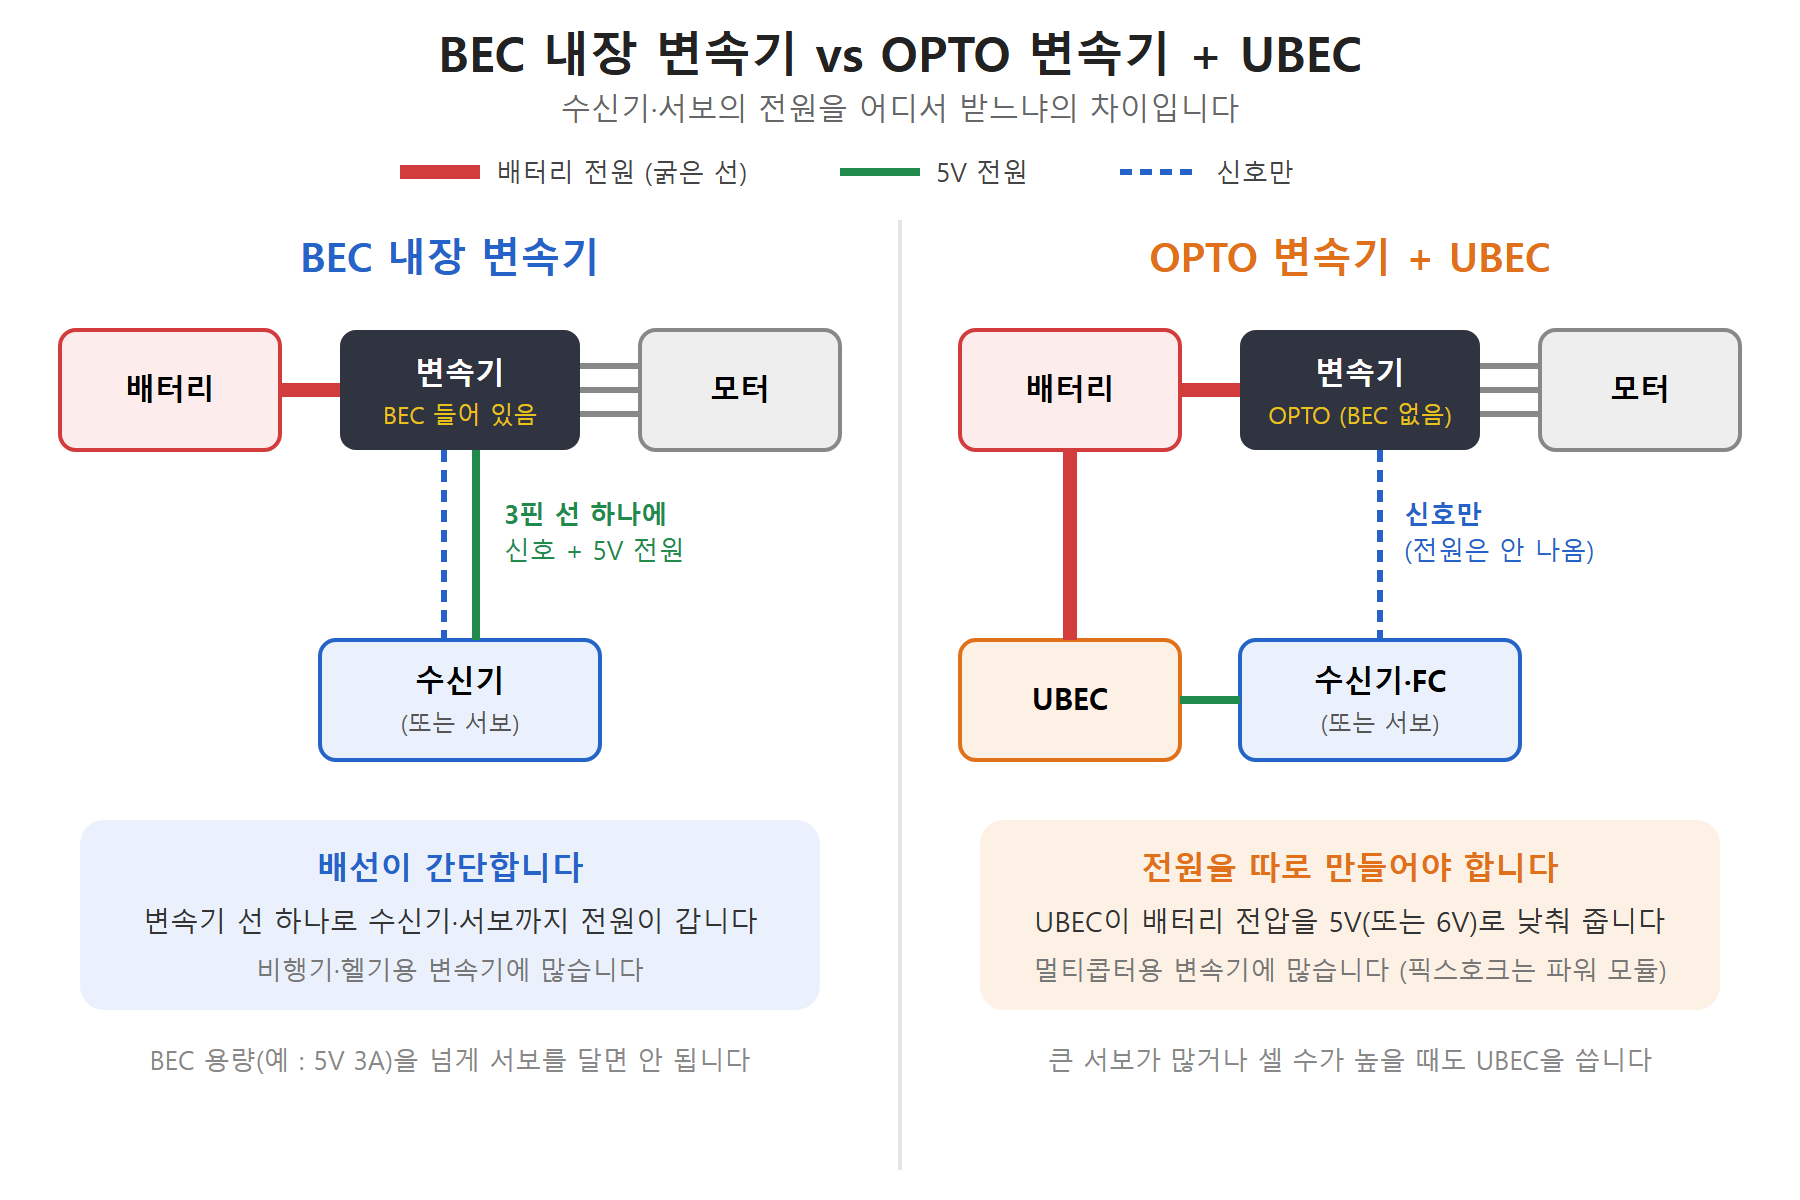
BEC는 배터리 전압을 5V 정도로 낮춰 수신기와 서보에 전원을 주는 회로입니다.
BEC가 들어 있는 변속기는 신호선(3핀) 하나로 신호와 전원이 함께 가서 배선이 간단합니다.
상품명에 "5V 3A BEC"라고 적혀 있으면 5V를 3A까지 줄 수 있다는 뜻입니다. 서보를 많이 달거나 큰 서보를 달면 이 용량을 넘을 수 있습니다.
OPTO라고 적힌 변속기는 BEC가 없습니다(하비윙 매뉴얼 기준). 신호선에서 전원이 나오지 않으므로 수신기 전원을 따로 넣어야 합니다.
신호를 빛으로 절연(광절연)하는 부품까지 들어 있는지는 제조사마다 다르니, 상품 설명을 확인하십시오.
픽스호크 드론은 비행 컨트롤러 전원을 파워 모듈에서 받습니다. 픽스호크 드론 부품 구성 총정리를 참고하십시오.
리니어 BEC와 스위칭 BEC
리니어 BEC는 남는 전압을 열로 버립니다. 스위칭 BEC(SBEC)는 효율이 높아 열이 적습니다.
하비윙 UBEC 매뉴얼의 계산으로는, 4셀(14.8V)에서 5V 1A를 뽑을 때 리니어는 효율 약 34%, 스위칭은 약 89%입니다.
그래서 3셀을 넘는 배터리에서는 스위칭 BEC가 훨씬 유리합니다.
4. UBEC - 변속기와 따로 떨어진 BEC
UBEC는 변속기와 분리된 스위칭 레귤레이터입니다. 배터리에서 바로 전원을 받아 5V(또는 6V 등)로 낮춰 줍니다.
이럴 때 씁니다.
- OPTO 변속기라 수신기 전원이 없을 때
- 서보가 많거나 큰 서보를 쓰는 헬기·큰 비행기 (변속기 BEC 용량이 모자랄 때)
- 셀 수가 높은 배터리를 쓸 때 (내장 BEC가 감당하지 못하는 경우)
달 때 주의할 것 (하비윙 UBEC 매뉴얼)
- BEC가 들어 있는 변속기와 UBEC를 같이 쓰면, 변속기 신호선의 빨간 선(전원)을 빼서 전원이 두 곳에서 들어가지 않게 합니다.
- 전파 간섭을 줄이려면 UBEC를 수신기에서 5cm 이상 떨어뜨려 답니다.
출력 전압은 서보에 맞춥니다. 일반 서보는 보통 4.8~6.0V이고, 7.4V는 HV(고전압) 서보에만 씁니다.
예를 들어 하이텍 HS-311은 4.8~6.0V, HV 서보인 HS-5565MH는 6.0~7.4V입니다.
UBEC·BEC 상품 (사진을 누르시면 상품으로 갑니다) · 전체 : UBEC/전원분배보드 · 드론용 UBEC/레귤레이터
5. 신호 방식 - PWM과 DShot
비행 컨트롤러가 변속기에 스로틀 값을 보내는 방식입니다. 변속기와 비행 컨트롤러가 같은 방식을 지원해야 합니다.
| 방식 | 어떻게 보내나 | 스로틀 보정(캘리브레이션) |
| PWM |
펄스 길이 1000~2000μs. 가장 오래되고 어디서나 됩니다. |
필요 |
| OneShot125 · Multishot |
PWM을 짧게 줄여 빠르게 한 것 |
필요 |
| DShot (150 · 300 · 600) |
디지털 신호. 숫자는 속도입니다. |
필요 없음 |
PWM 변속기는 처음 쓸 때 스로틀 보정을 해야 모터 네 개가 같은 신호에 같이 돕니다. 픽스호크(ArduPilot)에는 변속기 보정 메뉴가 있습니다.
DShot은 디지털이라 보정이 필요 없습니다(ArduPilot·PX4·BLHeli_S 문서 모두 같은 설명).
ArduPilot 문서는 대부분의 기체에 DShot600을, 신호선이 긴 대형기에는 DShot150을 권합니다.
6. 펌웨어 - BLHeli_S · BLHeli_32 · AM32
드론용 변속기는 안에 도는 프로그램(펌웨어) 이름이 상품명에 붙는 경우가 많습니다.
| 펌웨어 | 현재 상태 | 알씨뱅크 상품 예 |
| BLHeli_S |
멀티로터용으로 널리 쓰입니다. 더는 적극적으로 개발되지 않습니다(마지막 판 16.7). DShot 지원. |
GT-Drone 35A BLHeli_S |
| BLHeli_32 |
2024년에 개발과 라이선스가 끝났습니다(ArduPilot 문서). 이미 산 제품은 그대로 쓸 수 있습니다. |
- |
| AM32 |
오픈소스이고 지금도 새 판이 나옵니다(2026년 8월 v2.21). |
미코에어 AM32 4in1 55A |
| SimonK |
오래된 펌웨어로, 개발이 사실상 멈췄습니다. |
- |
BLHeli·AM32 변속기는 비행 컨트롤러를 거쳐 PC 설정 프로그램으로 모터 방향, 시동 세기 같은 값을 바꿀 수 있습니다.
비행기용 변속기는 하비윙 LCD 프로그램 박스나 하비윙 프로그램 카드로 설정합니다(맞는 시리즈는 상품 설명 확인).
7. 4in1 변속기 - 변속기 네 개를 한 판에
작은 드론은 변속기 네 개를 기판 하나에 모은 4in1 변속기를 많이 씁니다.
비행 컨트롤러와 같은 구멍 간격으로 만들어 위아래로 겹쳐 쌓습니다(스택). 구멍 간격은 30.5 × 30.5mm와 20 × 20mm 두 가지가 흔합니다.
살 때는 비행 컨트롤러와 구멍 간격, 연결 케이블이 맞는지 확인하십시오.
4in1 변속기와 스택 상품
8. 모터가 반대로 돌 때
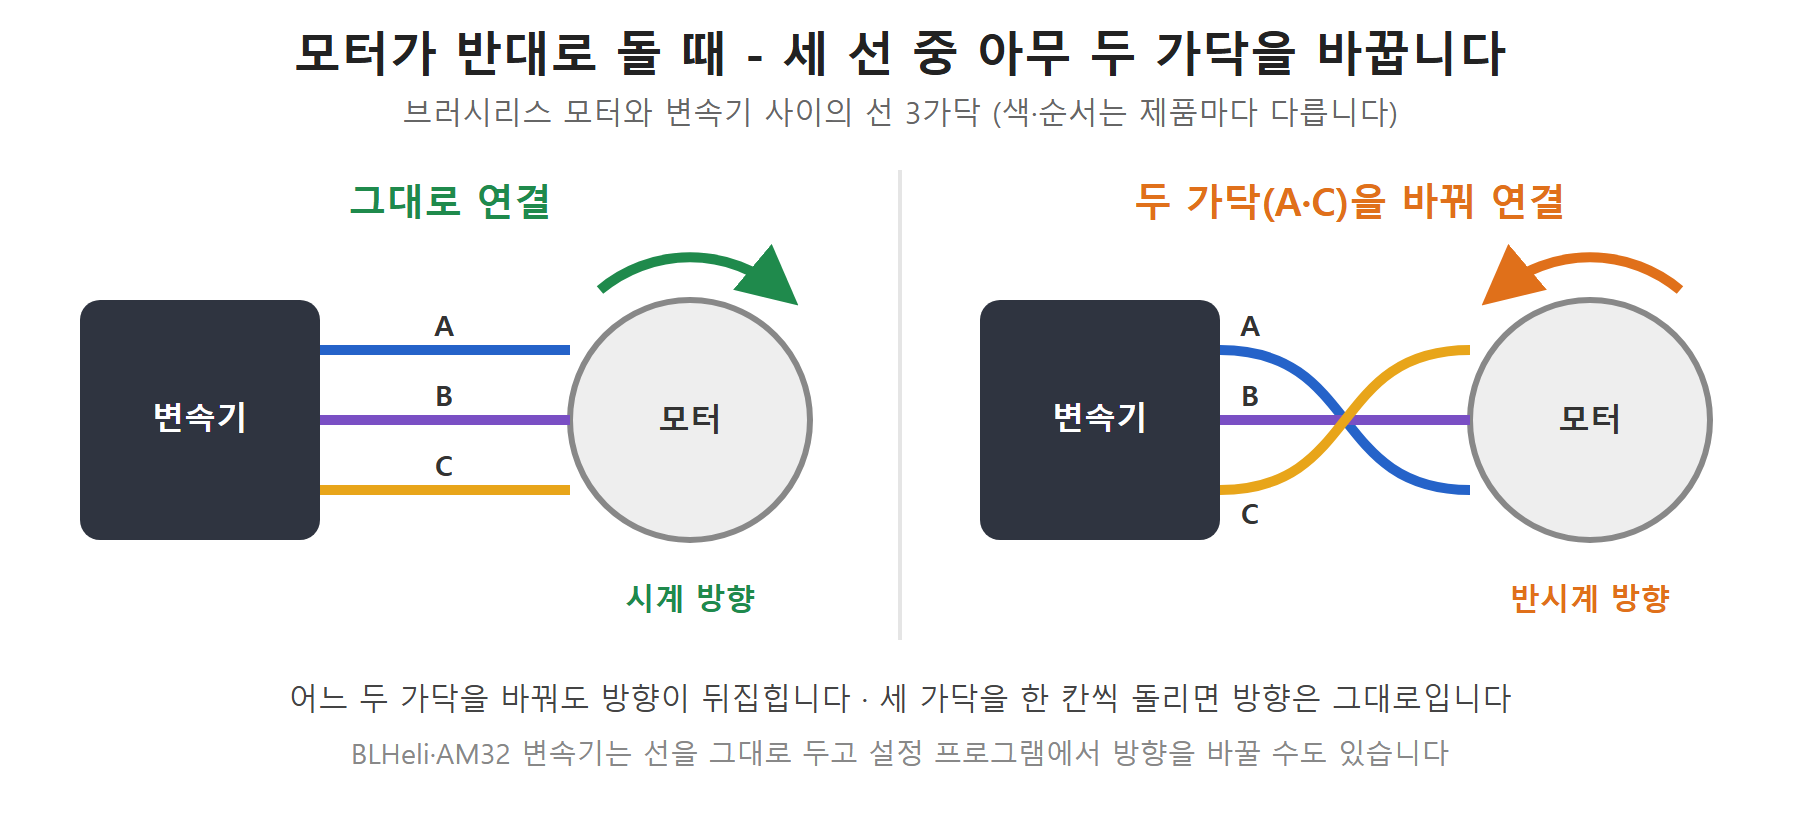
모터와 변속기 사이 선 세 가닥 중 아무 두 가닥을 서로 바꾸면 방향이 뒤집힙니다(하비윙·ArduPilot 문서).
BLHeli_S·AM32 변속기는 선을 그대로 두고 설정에서 방향을 바꿀 수도 있습니다. ArduPilot에서는 SERVO_BLH_RVMASK 값으로 바꿉니다.
멀티콥터의 모터 번호와 회전 방향은 픽스호크 드론 부품 구성 총정리의 그림을 참고하십시오.
9. 멀티콥터용과 비행기용
같은 브러시리스 변속기라도 쓰임새에 따라 만든 방향이 다릅니다. 제품마다 다르니 예로만 보십시오.
- 하비윙 XRotor(멀티콥터용)는 BEC가 없고, 스로틀 반응을 빠르게 만들었다고 설명합니다.
- 하비윙 비행기용 변속기는 스위칭 BEC가 들어 있고, 브레이크를 켜고 끄는 설정이 있습니다(하비윙 FLYFUN 매뉴얼).
- RC카용 변속기는 후진이 되는 등 따로 만든 제품이라, 항공용과 섞어 쓰지 않습니다.
10. 고르는 순서
| 순서 | 확인할 것 | 예 |
| 1 |
셀 수 - 쓸 배터리를 받는지 |
4셀 배터리면 "2~4S" 이상 |
| 2 |
연속 전류 - 모터 최대 전류보다 큰지 |
모터 추력표의 최대 전류 확인 |
| 3 |
BEC - 있는지, 용량은 충분한지 |
없으면(OPTO) UBEC나 파워 모듈 |
| 4 |
신호 방식·펌웨어 - 비행 컨트롤러와 맞는지 |
드론은 DShot 지원 제품이 편함 |
| 5 |
잭과 크기 - 배터리·모터 잭, 장착 자리 |
4in1은 구멍 간격 |
11. 자주 묻는 것
"OPTO 변속기를 달았더니 수신기에 불이 안 들어와요."
OPTO는 BEC가 없어서 신호선으로 전원이 나오지 않습니다. UBEC나 별도 전원을 달아 주십시오.
"모터 네 개 중 하나만 늦게 돌기 시작해요."
PWM 변속기라면 스로틀 보정이 안 된 경우가 많습니다. 5번을 보시고 보정해 주십시오.
"모터 하나가 반대로 돌아요."
모터 선 두 가닥을 바꾸거나, BLHeli·AM32 설정에서 방향을 바꾸십시오. 8번 그림을 참고하십시오.
"변속기가 너무 뜨거워요."
전류가 변속기 용량에 가깝다는 뜻입니다. 프로펠러를 줄이거나, 전류가 더 큰 변속기로 바꾸거나, 바람이 잘 통하는 자리로 옮기십시오.
"서보에 7.4V를 넣어도 되나요?"
HV 서보만 됩니다. 일반 서보는 6.0V까지입니다. 서보 상품 설명의 사용 전압을 확인하십시오.
12. 그래도 모르겠으면
쓰시는 모터와 프로펠러, 배터리 셀 수를 알려주시면 맞는 변속기와 UBEC를 찾아 드리겠습니다.
전화나 게시판으로 문의해 주십시오.
※ BEC·UBEC·OPTO 설명은 하비윙(Hobbywing) 공식 매뉴얼, 신호 방식과 펌웨어 상태는 ArduPilot·PX4·BLHeli_S·AM32 공식 문서, 서보 전압은 하이텍 사양을 기준으로 정리했습니다.
※ 변속기별 전류·셀 수·BEC 용량은 각 상품 페이지 기준입니다.
 2026-09-29 10:24:09


