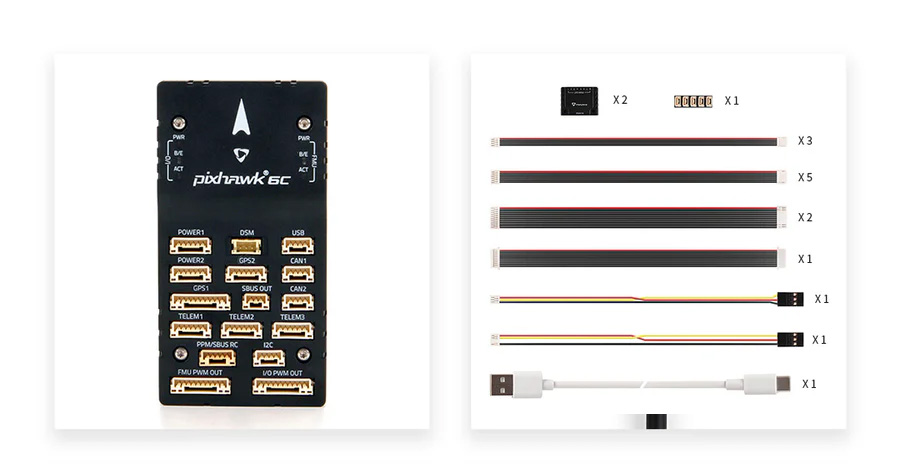
Pixhawk 6C는 Pixhawk FMUv6C Open Standard 및 Pixhawk Autopilot Bus Standard를 기반으로 하는 성공적인 Pixhawk 비행 컨트롤러 제품군에 대한 최신 업데이트입니다. PX4 Autopilot 이 사전 설치된 상태로 제공됩니다. Pixhawk 6C 내부에는 Bosch & InvenSense의 센서 기술과 결합된 STMicroelectronics 기반 STM32H743이 있어 학술 및 상업용 애플리케이션 모두에 적합한 자율 차량 제어를 위한 유연성과 안정성을 제공합니다.
Pixhawk? 6C의 H7 마이크로컨트롤러에는 최대 480MHz로 실행되는 Arm Cortex-M7 코어, 2MB 플래시 메모리 및 1MB RAM이 있습니다. 업데이트된 처리 능력 덕분에 개발자는 개발 작업을 보다 생산적이고 효율적으로 수행할 수 있으므로 복잡한 알고리즘과 모델을 사용할 수 있습니다. FMUv6C 개방형 표준에는 IMU 중복성을 가지면서 비용 효율적으로 설계된 고성능, 저잡음 IMU가 내장되어 있습니다. 고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 진동 차단 시스템으로 차량이 전반적인 비행 성능을 향상시킬 수 있습니다.
Pixhawk 6C는 기업 연구소, 신생 기업, 학계(연구, 교수, 학생) 및 상업용 응용 프로그램의 개발자에게 적합합니다.
주요 디자인 포인트
최대 480MHz의 클럭 속도를 제공하는 고성능 H7 프로세서
로우 프로파일 폼 팩터를 사용한 새로운 비용 효율적인 디자인
Bosch & InvenSense의 중복 관성 측정 장치(IMU)
고주파 진동을 걸러내고 소음을 줄여 정확한 판독값을 보장하는 새로 설계된 통합 진동 절연 시스템
IMU는 온보드 가열 저항기에 의해 온도가 제어되어 IMU의 최적 작동 온도를 허용합니다.