
픽스호크 드론 부품 구성 총정리 - F450·X500에 꼭 필요한 것과 맞춰야 하는 것 (FC·GPS·파워 모듈·수신기·텔레메트리)
 | 2026-09-29 03:32:15
픽스호크 드론은 완제품처럼 한 상자로 끝나지 않습니다.
비행 컨트롤러, GPS, 파워 모듈, 수신기 같은 부품을 따로 맞춰야 하고, 서로 맞지 않는 조합도 있습니다.
처음 준비하시는 분들이 가장 많이 물으시는 것이 "무엇이 꼭 필요하고, 무엇끼리 맞춰야 하느냐"입니다.
이 글은 F450·X500급 연구·교육용 쿼드콥터를 기준으로 꼭 필요한 부품, 있으면 좋은 부품, 서로 맞춰야 하는 부분, 한 번에 사는 방법을 정리한 것입니다.
1. 한눈에 보기 - 꼭 필요한 것 10가지
| 사진 | 부품 | 하는 일 | 알씨뱅크 상품 예 |
|---|---|---|---|
 |
프레임 | 뼈대입니다. 450, 500 같은 숫자는 대각선 모터 축 사이 거리(mm)입니다. | F450 프레임 키트 · S500 프레임 키트 |
 |
모터 4개 | 정방향 2개, 역방향 2개를 씁니다. | T2212-920KV 정방향 · 역방향 |
 |
변속기(ESC) 4개 | 비행 컨트롤러의 명령대로 모터 회전수를 조절합니다. | GT-Drone 35A BLHeli_S 드론 변속기 |
 |
프로펠러 | 정회전 2개, 역회전 2개가 한 대분입니다. | Holybro 1045 자동잠김 (1대분) |
 |
비행 컨트롤러(FC) | 드론의 두뇌입니다. "픽스호크"가 바로 이것입니다. | 코아 FC H743 (국산, KC 인증) · Holybro 픽스호크 6C |
 |
GPS·나침반 | 위치와 방향을 잡습니다. 제자리 유지, 귀환, 경로 비행에 필요합니다. | 코아 FC용 M10 GPS · Holybro M10 GPS |
 |
파워 모듈 | 비행 컨트롤러에 깨끗한 5V를 넣어 주고, 배터리 전압과 전류를 잽니다. | Holybro PM02 V3 |
 |
조종기·수신기 | 손으로 조종하고, 자동 비행 중에도 비상시 넘겨받는 데 씁니다. | 라디오링크 T8FB + R8EF · 라디오마스터 포켓 ELRS |
 |
배터리 | 리튬폴리머 3S(11.1V) 또는 4S(14.8V)를 주로 씁니다. | 11.1V 2200mAh · 14.8V 5200mAh |
 |
충전기 | 셀마다 전압을 맞춰 주는 밸런스 충전기가 필요합니다. | 아이맥스 B6 (KC 인증) |
여기에 있으면 좋은 것이 더 붙습니다.
비행 컨트롤러 방진 마운트, GPS를 전선에서 띄우는 GPS 마운트, 배터리 전압을 확인하는 배터리 체커, 그리고 아래 7번의 텔레메트리입니다.
2. 동력 계통 - 프레임 크기가 나머지를 정합니다
동력 계통은 프레임 → 프로펠러 → 모터 → 변속기 → 배터리 순서로 맞춥니다.
프레임이 달 수 있는 프로펠러 크기를 정하고, 프로펠러에 맞는 모터를 고르고, 모터가 먹는 전류보다 여유 있는 변속기를 고릅니다.
배터리 셀 수는 모터와 변속기가 허용하는 범위 안에서 고릅니다.
| F450 | X500 V2 | |
|---|---|---|
| 휠베이스 | 450mm | 500mm |
| 프레임 무게 | 282g | 610g |
| 모터 | 알씨뱅크 패키지 : 2212 920KV | 2216 920KV (키트 포함) |
| 프로펠러 | DJI 공식 권장 : 10×3.8 또는 8×4.5인치 | 10×4.5 (1045, 키트 포함) |
| 변속기 | 알씨뱅크 패키지 : BLHeli_S 35A | BLHeli S 20A (키트 포함) |
| 배터리 | 3S~4S. 알씨뱅크 패키지 권장 : 11.1V 2200mAh 이상 | 4S 3000~5000mAh, 20C 이상, XT60 |
| 상품 | F450 픽스호크 패키지 · F450 ARF | X500 V2 ARF |
KV는 전압 1V당 모터가 도는 회전수(부하 없을 때)입니다.
큰 프로펠러에는 KV가 낮은 모터를, 작은 프로펠러에는 KV가 높은 모터를 씁니다.
450~500급에 900KV대 모터가 쓰이는 것도 10인치 안팎 프로펠러를 돌리기 때문입니다.
프로펠러 숫자 읽는 법과 정회전·역회전은 프로펠러 규격 총정리에,
배터리 잭(XT60 등) 고르는 법은 배터리 커넥터 규격 총정리에,
배터리 셀 수·용량·방전율(C) 읽는 법은 리포 배터리 규격 읽는 법에,
변속기와 BEC 고르는 법은 변속기(ESC)·BEC·UBEC 고르는 법에 자세히 정리해 두었습니다.
3. 비행 컨트롤러 - "픽스호크"는 제품 하나가 아니라 규격 이름입니다
픽스호크는 공개 규격이라 여러 회사가 만듭니다.
그 위에서 도는 비행 프로그램(펌웨어)은 크게 ArduPilot과 PX4 두 가지이고, 대부분의 픽스호크가 둘 다 지원합니다.
연구실이나 과제에서 쓰는 쪽이 정해져 있다면 그쪽을 따르시는 것이 자료 찾기에 편합니다.
| 제품 | 특징 | 이런 분께 |
|---|---|---|
| 코아 FC H743 | 국내 설계·생산, KC 인증. ArduPilot, PX4, Betaflight, iNAV 지원. 250급 소형 ~ 500급 | 국산·KC 인증이 필요한 교육기관, 가격을 맞춰야 할 때 |
| Holybro 픽스호크 6C | H7 480MHz 프로세서, IMU 이중화, 진동 절연 내장. PWM 출력 16개, 텔레메트리 포트 3개 | 자료가 가장 많은 표준 선택 |
| Holybro 픽스호크 6C 미니 | 6C를 작게 만든 것. PWM 출력 14개, 텔레메트리 포트 2개 | 작은 기체 |
| Holybro 픽스호크 6X 미니 | 센서 3중화, 이더넷, CAN 2개. 디지털 파워 모듈이 필요합니다(5번 참고) | 고급 연구, 확장이 많은 기체 |
| CubePilot 큐브 오렌지+ | 산업용으로 많이 쓰이는 모델 | 산업·장기 운용 |
PC 프로그램(지상국)은 QGroundControl이 ArduPilot과 PX4를 모두 지원하고 윈도우, 맥, 리눅스, 안드로이드, iOS에서 돕니다.
ArduPilot 사용자는 윈도우용 Mission Planner도 많이 씁니다.
전체 목록은 픽스호크 비행 컨트롤러 모음에 있습니다.
4. GPS와 나침반
드론용 GPS 모듈에는 대부분 나침반이 같이 들어 있습니다.
GPS가 없어도 손으로 조종하는 모드로는 날 수 있지만, 제자리 유지·자동 귀환·경로 비행은 GPS가 있어야 합니다.
| 종류 | 특징 | 알씨뱅크 상품 예 |
|---|---|---|
| M9N · M10 | 일반 GPS. 여러 위성 시스템(GPS, 갈릴레오, 글로나스, 베이더우)을 동시에 받습니다. M10이 최신 세대입니다. | 코아 M10 · 코아 M9N · Holybro M10 · Holybro M9N |
| RTK | cm 단위 정밀 위치. 대신 기지국(또는 보정 데이터)이 있어야 하고, 보정값을 기체로 보내는 통신도 필요합니다. 기체에 다는 로버와 땅에 세우는 베이스 스테이션을 짝으로 씁니다. 듀얼 안테나판은 방향(헤딩)까지 잡습니다. |
미코에어 M-RTK 에어 F9P 로버 · M-RTK 에어 982 로버 (듀얼 안테나) · M-RTK 베이스 스테이션 |
설치할 때 주의할 점
- 나침반은 전류가 흐르는 전선과 변속기에 약합니다. GPS 마운트로 띄워서 다십시오.
- GPS 위의 화살표를 기체 앞쪽으로 맞춥니다.
- 안전 스위치와 부저는 GPS 모듈에 들어 있는 것도 있고 없는 것도 있습니다. 모델과 버전마다 달라서 상품 페이지를 확인하시고, 없으면 안전 스위치와 부저를 따로 다시면 됩니다.
- 최신 GPS는 펌웨어 버전 조건이 있습니다. 예를 들어 Holybro M10은 PX4 1.14, ArduPilot 4.3 이상이 필요합니다.
5. 파워 모듈 - 비행 컨트롤러마다 맞는 종류가 다릅니다
가장 많이 틀리는 부분입니다.
파워 모듈은 배터리 전압·전류 값을 비행 컨트롤러에 넘겨 주는데, 넘겨 주는 방식이 아날로그와 디지털 두 가지입니다.
Holybro 픽스호크 6C는 아날로그, 6X는 디지털을 받습니다. 방식이 다르면 그대로는 쓸 수 없습니다.
| 모듈 | 방식 | 입력 전압 | 전류 (연속/순간) | 맞는 비행 컨트롤러 |
|---|---|---|---|---|
| PM02 V3 | 아날로그 | 2~12S | 60A / 100A | 픽스호크 6C, 6C 미니 |
| PM06 V2 | 아날로그 | 2~14S | 70A / 120A | 픽스호크 6C, 6C 미니 |
| PM07 | 아날로그 + 전원 분배 | 2~14S | 90A / 140A | 픽스호크 6C, 6C 미니 |
| PM02D | 디지털 | 2~12S (HV) | 60A / 100A | 픽스호크 5X, 6X |
※ 전류 값은 모듈 기판 기준입니다. 미리 달려 나오는 XT60 잭과 전선은 그보다 낮습니다(PM06 V2 기준 연속 30A).
※ 파워 모듈의 5V는 비행 컨트롤러와 GPS, 수신기 같은 작은 장치용입니다. 서보를 여기에 물리면 안 됩니다.
※ 코아 FC처럼 다른 회사 비행 컨트롤러는 제품 매뉴얼이 권장하는 연결 방식을 확인해 주십시오.
6. 조종기와 수신기 - 수신기는 "한 줄로 모아 주는 방식"이어야 합니다
픽스호크는 채널마다 선이 따로 나오는 수신기(PWM)를 그대로 받지 못합니다.
여러 채널을 선 하나로 모아 보내는 방식이어야 하고, 방식에 따라 꽂는 자리가 다릅니다.
| 수신기 방식 | 꽂는 자리 | 알씨뱅크 상품 예 |
|---|---|---|
| SBUS · PPM | 비행 컨트롤러의 RC IN | 라디오링크 T8FB + R8EF · R8FM 수신기 · FrSky R-XSR |
| ELRS (CRSF) | 남는 시리얼 포트(TELEM 등). 홀리브로 6C 등은 RC IN으로 받지 않습니다. ※ 알씨뱅크 F450 패키지(코아 FC)는 RC IN에 꽂으면 되도록 설정해 두었습니다. |
라디오마스터 포켓 ELRS + RP1 나노 수신기 |
| PWM 전용 수신기 | 그대로는 안 됩니다. PPM·SBUS 엔코더를 거쳐 RC IN으로 | - |
다른 비행 컨트롤러에 ELRS를 직접 연결하실 때는 설정에서 해당 시리얼 포트를 수신기용으로 지정해야 합니다.
ArduPilot은 SERIALx_PROTOCOL = 23으로, PX4는 RC_CRSF_PRT_CFG로 포트를 지정합니다.
연결 케이블은 Holybro 6C용 SBUS 케이블, 코아 FC용 SBUS 케이블처럼 비행 컨트롤러에 맞는 것을 고르시면 납땜이 필요 없습니다.
ELRS 수신기 펌웨어는 ELRS 수신기 펌웨어 업로드 방법을 참고하십시오.
7. 텔레메트리 - 없어도 날지만, 자동 비행에는 거의 필요합니다
텔레메트리는 USB 선 대신 무선으로 PC·태블릿의 지상국 프로그램과 연결하는 장치입니다.
비행 중에 위치, 배터리, 비행 모드를 보고, 경로를 올리거나 바꿀 수 있습니다.
손으로만 날리실 거라면 없어도 되지만, 경로 비행이나 연구 데이터 수집에는 사실상 필요합니다.
국내에서 쓰실 때는 전파 인증을 꼭 확인하십시오.
해외에서 흔히 쓰는 433MHz·915MHz 텔레메트리는 나라마다 쓸 수 있는 주파수와 출력이 달라서, 국내 규정에 맞는지 따로 확인이 필요합니다.
국내 사용이 목적이라면 코아FC 텔레메트리 (국산, KC 인증)처럼 KC 인증을 받은 제품을 권합니다.
8. 연결 순서 - 전원과 신호를 나눠서 보면 쉽습니다
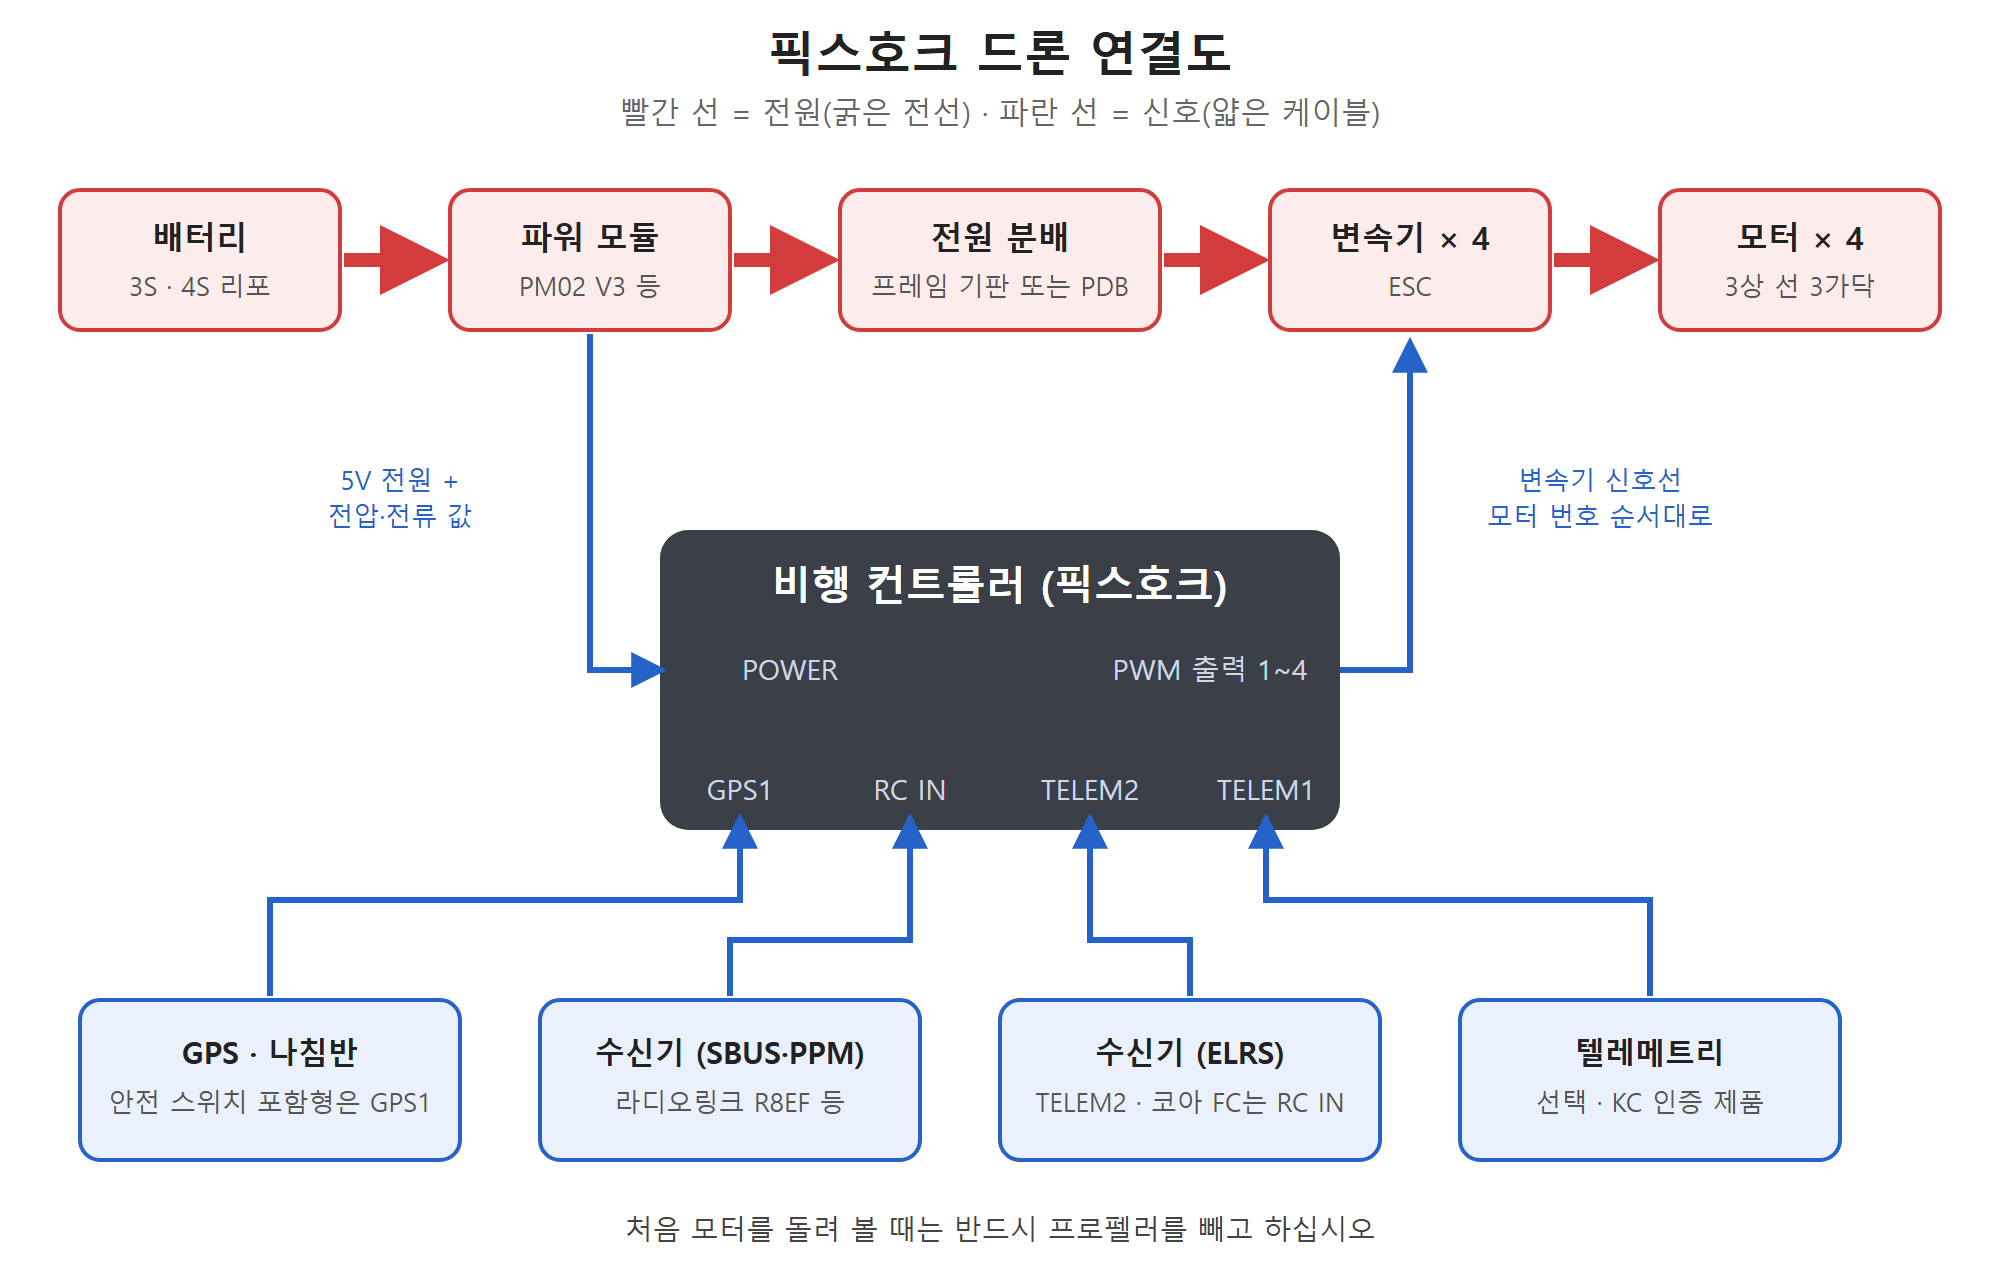
| 연결 | 주의 | |
|---|---|---|
| 전원 | 배터리 → 파워 모듈 → 전원 분배(프레임 기판 또는 PDB) → 변속기 4개 → 모터 | 잭 규격을 먼저 맞추십시오 |
| 파워 모듈의 신호선 → 비행 컨트롤러 POWER 포트 | 6C·6X 방식 차이(5번) | |
| 신호 | 변속기 신호선 4개 → 비행 컨트롤러 PWM 출력 | 모터 번호는 펌웨어 문서의 기체 배치도 순서대로 |
| GPS → GPS 포트 (Holybro 6C는 안전 스위치를 받는 GPS1) | 앞 방향 맞추기 | |
| 수신기 → RC IN (SBUS·PPM) 또는 시리얼 포트 (ELRS) | 알씨뱅크 F450 패키지(코아 FC)는 ELRS도 RC IN | |
| 텔레메트리 → TELEM1 | 국내 인증 제품 |
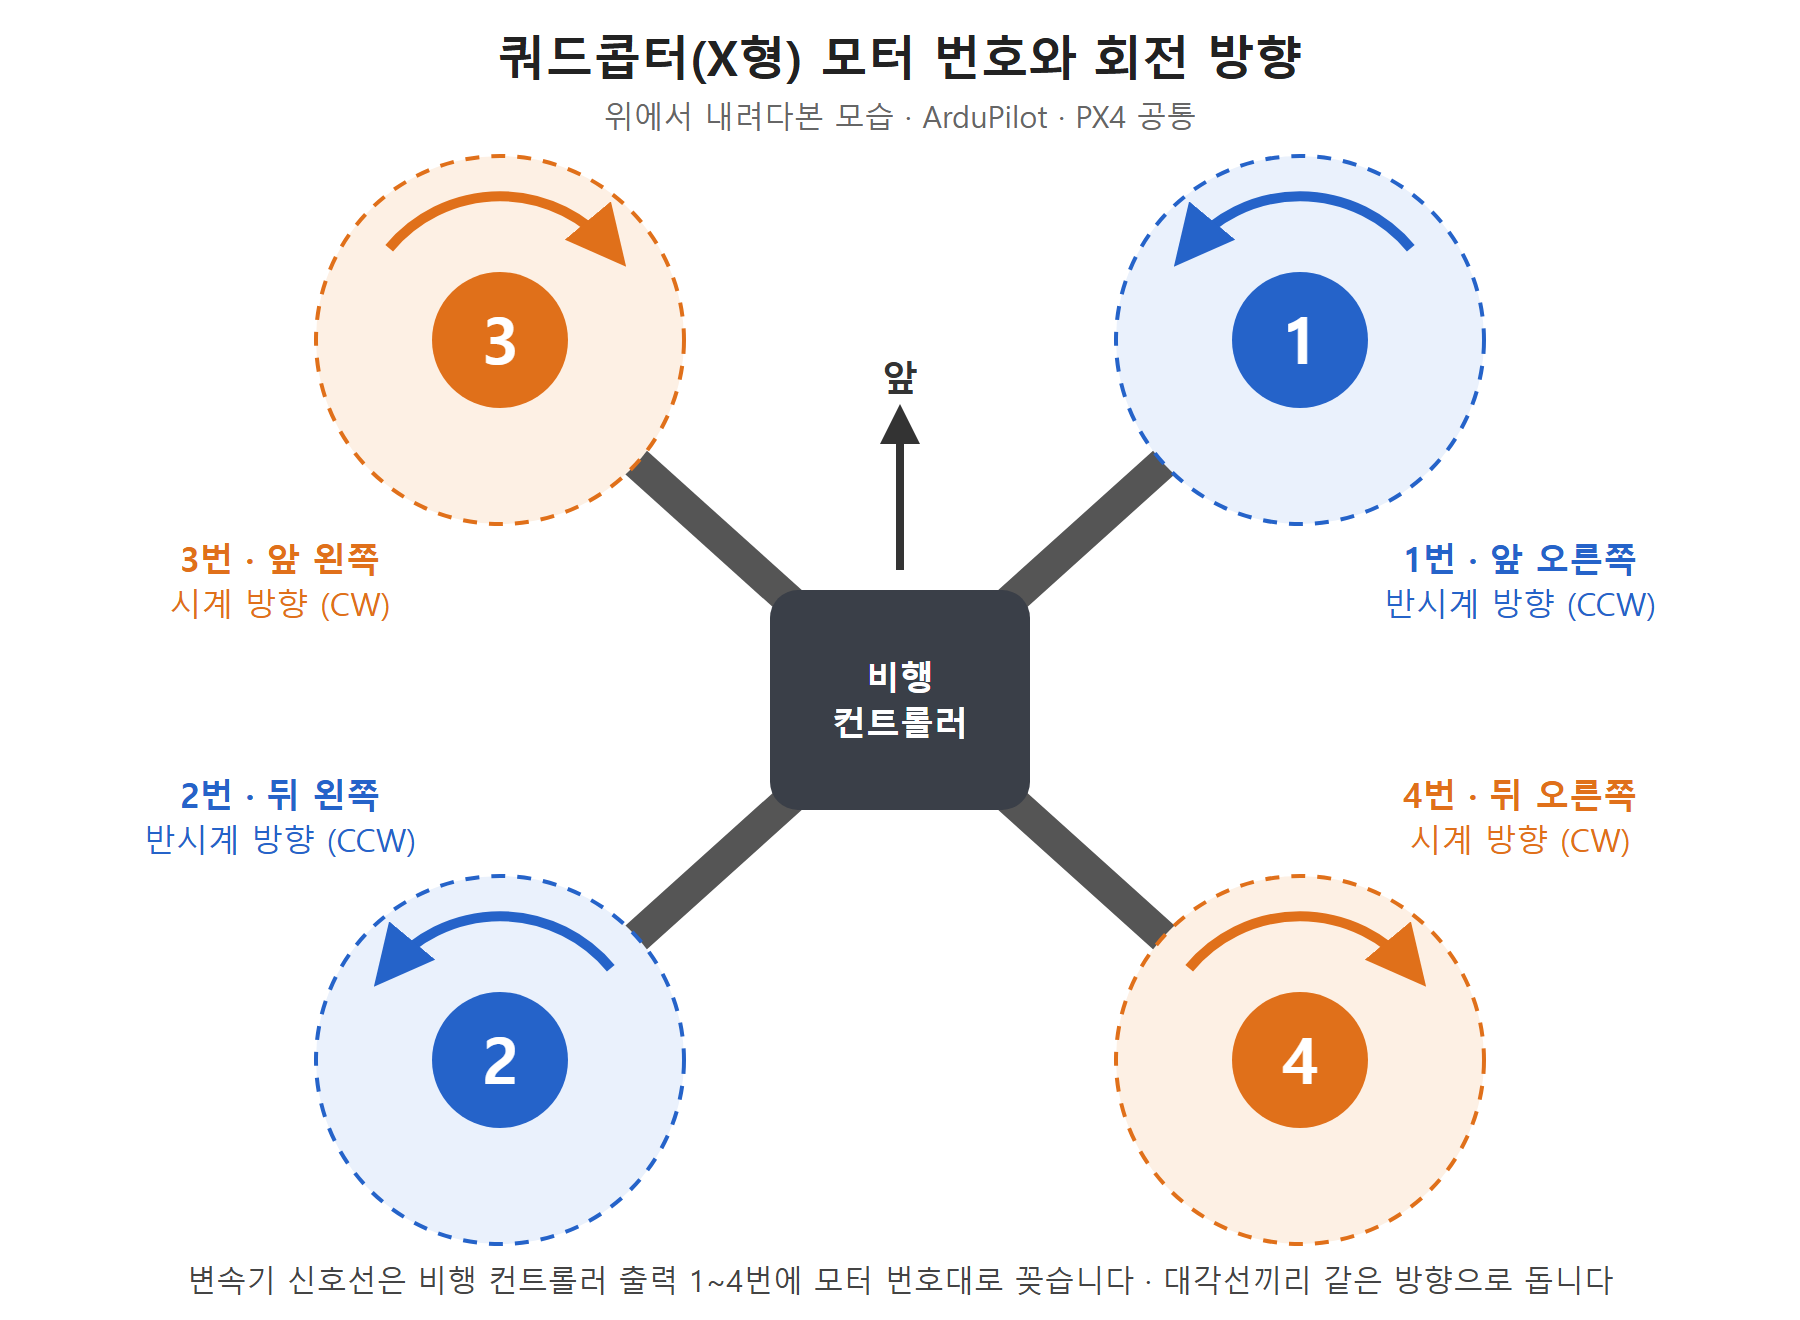
처음 모터를 돌려 볼 때는 반드시 프로펠러를 빼고 하십시오.
모터 번호나 회전 방향이 하나만 틀려도 이륙하는 순간 뒤집힙니다.
픽스호크 계열의 작은 커넥터는 대부분 GH 1.25mm 규격이라, 선을 새로 만드실 때는 GH1.25 커넥터 자작 키트가 있으면 편합니다.
9. 한 번에 사는 방법
부품을 하나씩 맞추기 부담스러우시면 아래 조합이 가장 간단합니다.
| 조합 | 들어 있는 것 | 따로 준비하실 것 |
|---|---|---|
| F450 픽스호크 패키지 (국산 픽스호크 + GPS) |
프레임, 2212 920KV 모터, BLHeli_S 35A 변속기, 프로펠러, 비행 컨트롤러, GPS, 배선, GPS 마운트 | 조종기·수신기, 배터리(11.1V 2200mAh 이상), 충전기 ELRS 수신기도 RC IN에 바로 꽂도록 설정해 두었습니다 |
| F450 풀셋 (라디오링크 T8FB 조종기 포함) |
위 패키지 + T8FB 조종기·수신기 + 11.1V 2200mAh 배터리 + 충전기 | 없음. 조립·셋팅 후 바로 비행할 수 있는 구성 |
| F450 풀셋 (라디오마스터 TX16S MK3 포함) |
위 풀셋에서 조종기가 TX16S MK3 | 없음 |
| X500 V2 ARF + 픽스호크 6C 세트 (M10 GPS + PM02 V3 포함) |
카본 프레임, 모터·변속기·전원 분배 보드 조립됨, 프로펠러 / 비행 컨트롤러, GPS, 파워 모듈 | 조종기·수신기, 4S 배터리, 충전기, (텔레메트리) |
F450 패키지와 풀셋은 옵션에서 조립·셋팅을 선택하실 수 있습니다.
연구소·교육기관의 대량 구매는 따로 견적을 요청해 주십시오.
교육용 드론 전체는 산업/연구/교육용 드론에 모아 두었습니다.
10. 자주 묻는 것
"3S와 4S 중 무엇을 써야 하나요?"
모터와 변속기가 허용하는 범위 안이면 됩니다.
4S가 힘은 더 좋지만 모터·변속기가 더 뜨거워집니다. 알씨뱅크 F450 패키지는 11.1V(3S) 2200mAh 이상을 권장하고, X500 V2는 4S용입니다.
"GPS 없이 픽스호크만 달아도 되나요?"
손으로 조종하는 모드로는 납니다.
다만 제자리에 서 있기, 자동 귀환, 경로 비행은 GPS가 있어야 합니다.
"픽스호크 6C를 샀는데 파워 모듈 PM02D가 안 돼요."
PM02D는 디지털 방식이라 6X·5X용입니다. 6C에는 PM02 V3, PM06 V2 같은 아날로그 모듈을 쓰십시오.
"수신기를 꽂았는데 조종기 입력이 안 들어와요."
수신기가 PWM 방식이거나, 홀리브로 6C 같은 비행 컨트롤러에서 ELRS 수신기를 RC IN에 꽂은 경우가 대부분입니다. 6번 표를 확인해 주십시오.
알씨뱅크 F450 패키지(코아 FC)는 ELRS 수신기도 RC IN에 꽂으면 됩니다.
"날리려면 신고해야 하나요?"
최대이륙중량 2kg을 넘는 기체는 기체 신고 대상입니다.
조종 자격 기준은 드론 자격증 종류와 기준에 정리해 두었습니다.
11. 그래도 모르겠으면
만드시려는 기체 크기, 쓰실 펌웨어(ArduPilot / PX4), 이미 갖고 계신 부품을 알려주시면 빠진 것과 맞지 않는 것을 찾아 드리겠습니다.
전화나 게시판으로 문의해 주십시오.
※ 비행 컨트롤러·파워 모듈·GPS 사양은 Holybro 공식 문서와 PX4·ArduPilot 공식 문서, X500 V2는 Holybro 공식 사양, F450 프레임은 DJI 공식 사양을 기준으로 정리했습니다.
※ 패키지 구성과 권장 배터리는 각 상품 페이지 기준이며, 부품 사정에 따라 바뀔 수 있으니 상품 페이지를 확인해 주십시오.